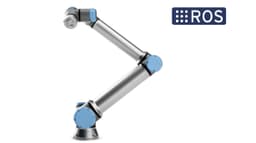
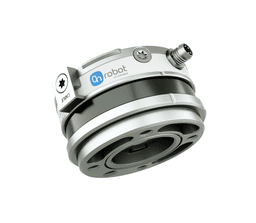
이 적용사례는 유니버설로봇(UR10)과 온로봇 힘/토크 센서인 HEX 센서를 활용하여 팔레트에 적재된 골판지 박스를 이적재 하는 공정입니다.
온로봇 힘/토크 센서를 활용하여 골판지 박스 위치를 센싱하여 위치에 맞게 이동하여 골판지 묶음을 피킹 후 옮겨 놓는 작업 수행이 가능하여 별도 정렬 지그 또는 비전 솔루션 등이 불필요합니다.
구성요소
| 로봇 | Universal Robots UR10;
- 6축 다관절, 가반하중 10kg, 수평작업반경 1,300mm, 무게 28.9kg, 반복정밀도 0.1mm, IP54 |
|---|---|
| 주변기기 | 온로봇 HEX-E 힘/토크 센서 ;
골판지용 공압 그리퍼 |
작업순서
| STEP 1. | 골판지 적재 팔레트 |
|---|---|
| STEP 2. | 골판지 위치 센싱 |
| STEP 3. | 골판지 묶음 피킹 및 이적재 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례

222
픽시스(PICKSYS) 3D 비전과 두산 협동로봇을 활용한 픽 앤 플레이스 솔루션
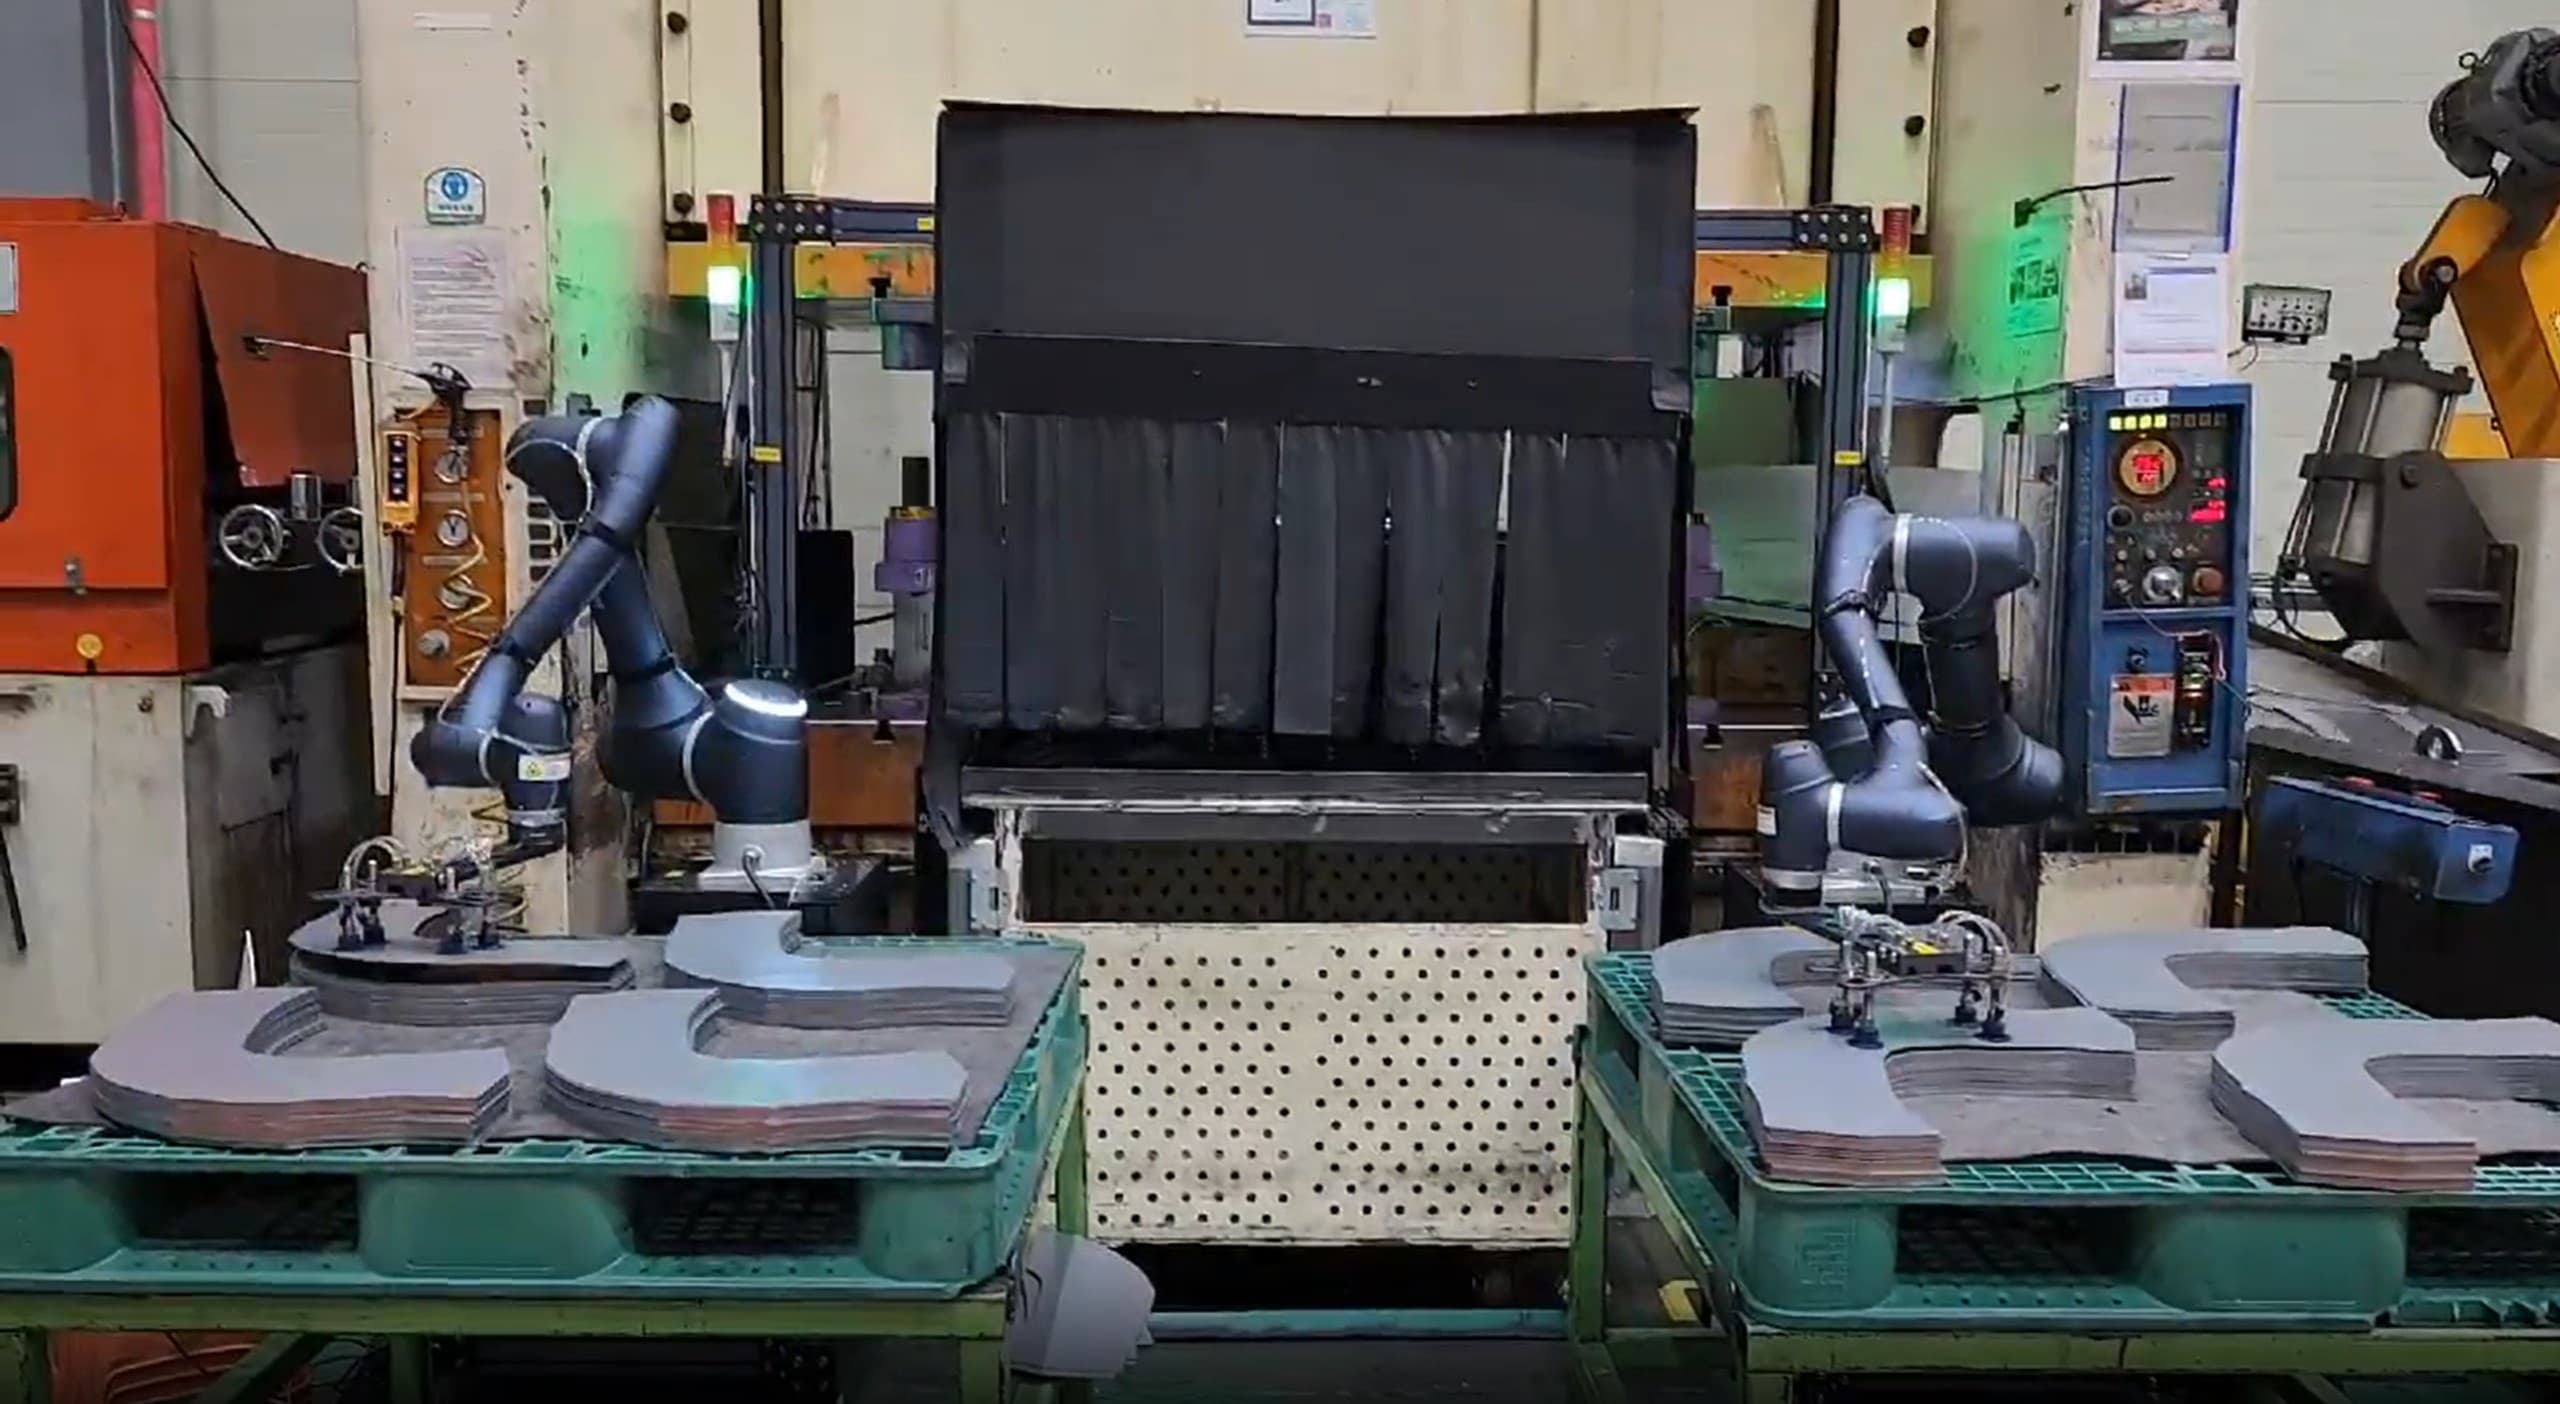
이 적용사례는 픽시스(PICKSYS) 3D 비전과 두산 협동로봇을 활용하여 프레스라인에서 철판의 픽 엔 플레이스 공정을 자동화한 솔루션입니다. 비전과 협동로봇의 패키지로 비정형화된 철판도 안전하고 효율적으로 핸들링할 수 있습니다. 작업장 내 작업자들이 가장 기피하던 업무를 자동화하여, 작업 효율 향상과 더불어 작업자 이탈을 막았습니다.
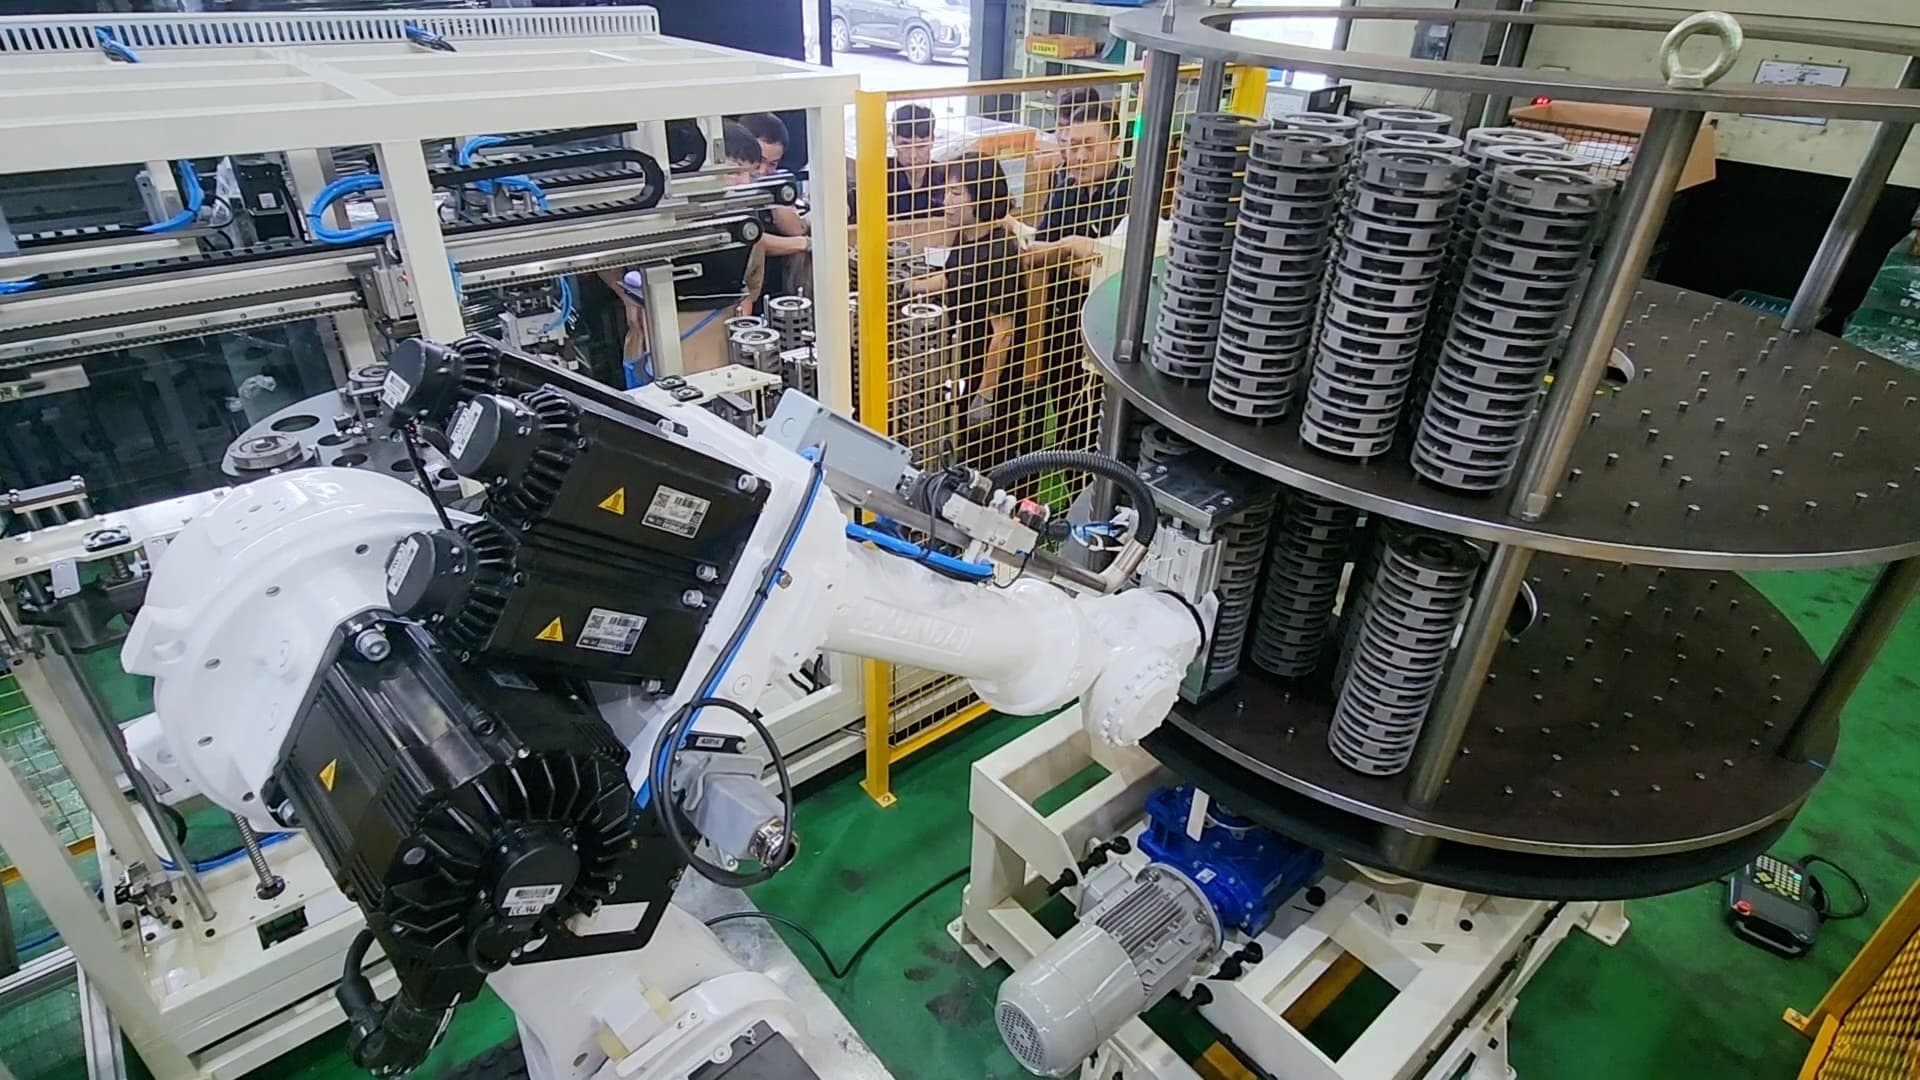
삼락열처리 적층 공정 자동화 성공!🙌 지그 설계까지 완벽 구축했습니다.(ft. 현대로보틱스 산업용로봇)
이번 프로젝트는 자동차 변속기의 핵심 부품인 캐리어 미드 플레닛 을 열처리 공정에서 균일하게 처리하기 위해 로딩/언로딩 자동화 를 도입한 사례입니다. 고객사는 기존에 수작업으로 진행하던 공정에서 발생한 여러 문제점, 특히 제품 불량률 증가 와 작업자의 실수 로 인한 비효율성을 해결하기 위해 자동화를 도입하게 되었습니다. 이를 위해 현대로보틱스의 6축 산업용 로봇 HH050 이 활용되었으며, 제품 적층, 핀 삽입, 트레이 안착 등 다양한 작업을 자동화함으로써 높은 생산성과 안정성을 확보했습니다.
이 적용사례는 유니버설로봇(UR10)과 온로봇 힘/토크 센서인 HEX 센서를 활용하여 팔레트에 적재된 골판지 박스를 이적재 하는 공정입니다.
온로봇 힘/토크 센서를 활용하여 골판지 박스 위치를 센싱하여 위치에 맞게 이동하여 골판지 묶음을 피킹 후 옮겨 놓는 작업 수행이 가능하여 별도 정렬 지그 또는 비전 솔루션 등이 불필요합니다.
구성요소
| 로봇 | Universal Robots UR10;
- 6축 다관절, 가반하중 10kg, 수평작업반경 1,300mm, 무게 28.9kg, 반복정밀도 0.1mm, IP54 |
|---|---|
| 주변기기 | 온로봇 HEX-E 힘/토크 센서 ;
골판지용 공압 그리퍼 |
작업순서
| STEP 1. | 골판지 적재 팔레트 |
|---|---|
| STEP 2. | 골판지 위치 센싱 |
| STEP 3. | 골판지 묶음 피킹 및 이적재 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.