도구공간의 실외용 자율주행 순찰로봇 패트로버는 주/야간에 관계 없이 야외 환경을 정해진 시간마다 순찰하며 화재, 이상 음향, 보행자 쓰러짐 등을 감지합니다.
고객의 요청에 따라 공기 오염도를 측정하거나, 유해 가스를 검출하거나, 음원을 재생하는 등 다양한 솔루션을 제공합니다.
야외에 설치된 로봇 무선 충전 스테이션에서 보관/충전이 가능하며, 주거단지나 위험시설 구석 구석을 감시/순찰하여 보다 안전하고 든든한 지역사회 형성에 도움을 줍니다. 뿐만아니라 산업단지 부근 유해가스 누출여부 점검등의 활동도 가능합니다.
구성요소
| 로봇 | 모바일 로봇: 도구공간 야외 순찰로봇 디봇 패트로버;
- 로봇 사이즈(W*D*H): 1,100*700*700 mm;
- 중량 : 120kg;
- 최대 속도: 1.5 m/s, 운행 속도: 1 m/s (약 3.6 km/h);
- 작동/충전시간 : 5/10시간 ;
- 무선 통신 모듈 포함, 별도 통신 인프라 설치 불필요;
- 구동 온도: -20 ° to 40 °C, 대기 온도: -40 ° to 80 °C;
- 위치 정확도: RTK GPS 연결 시, 4cm 이내, GPS 음영지역 내 10cm 이내;
- 경사로: 20도 만족;
- 대기 측정 (PM2.5, PM10, CO, SO2, NO2, VOC);
- 화재, 쓰러짐, 음향 감지; |
|---|---|
| 주변기기 | 도구공간 자율주행 로봇 플랫폼: omni-drivie platform (도구공간 자체 개발);
- 최초의 Active Steering Wheel 탑재;
- 자율주행 자동차 급 센서 구성 포함; |
작업순서
| STEP 1. | 시간에 맞춰 순찰 작업 시작 |
|---|---|
| STEP 2. | 최적 경로에 따라 이동하면서 순찰작업 수행 |
| STEP 3. | 순찰 작업 수행하면서 위험 상황 감지 및 기록/알람 |
| STEP 4. | 대기 위치로 이동 및 충전 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
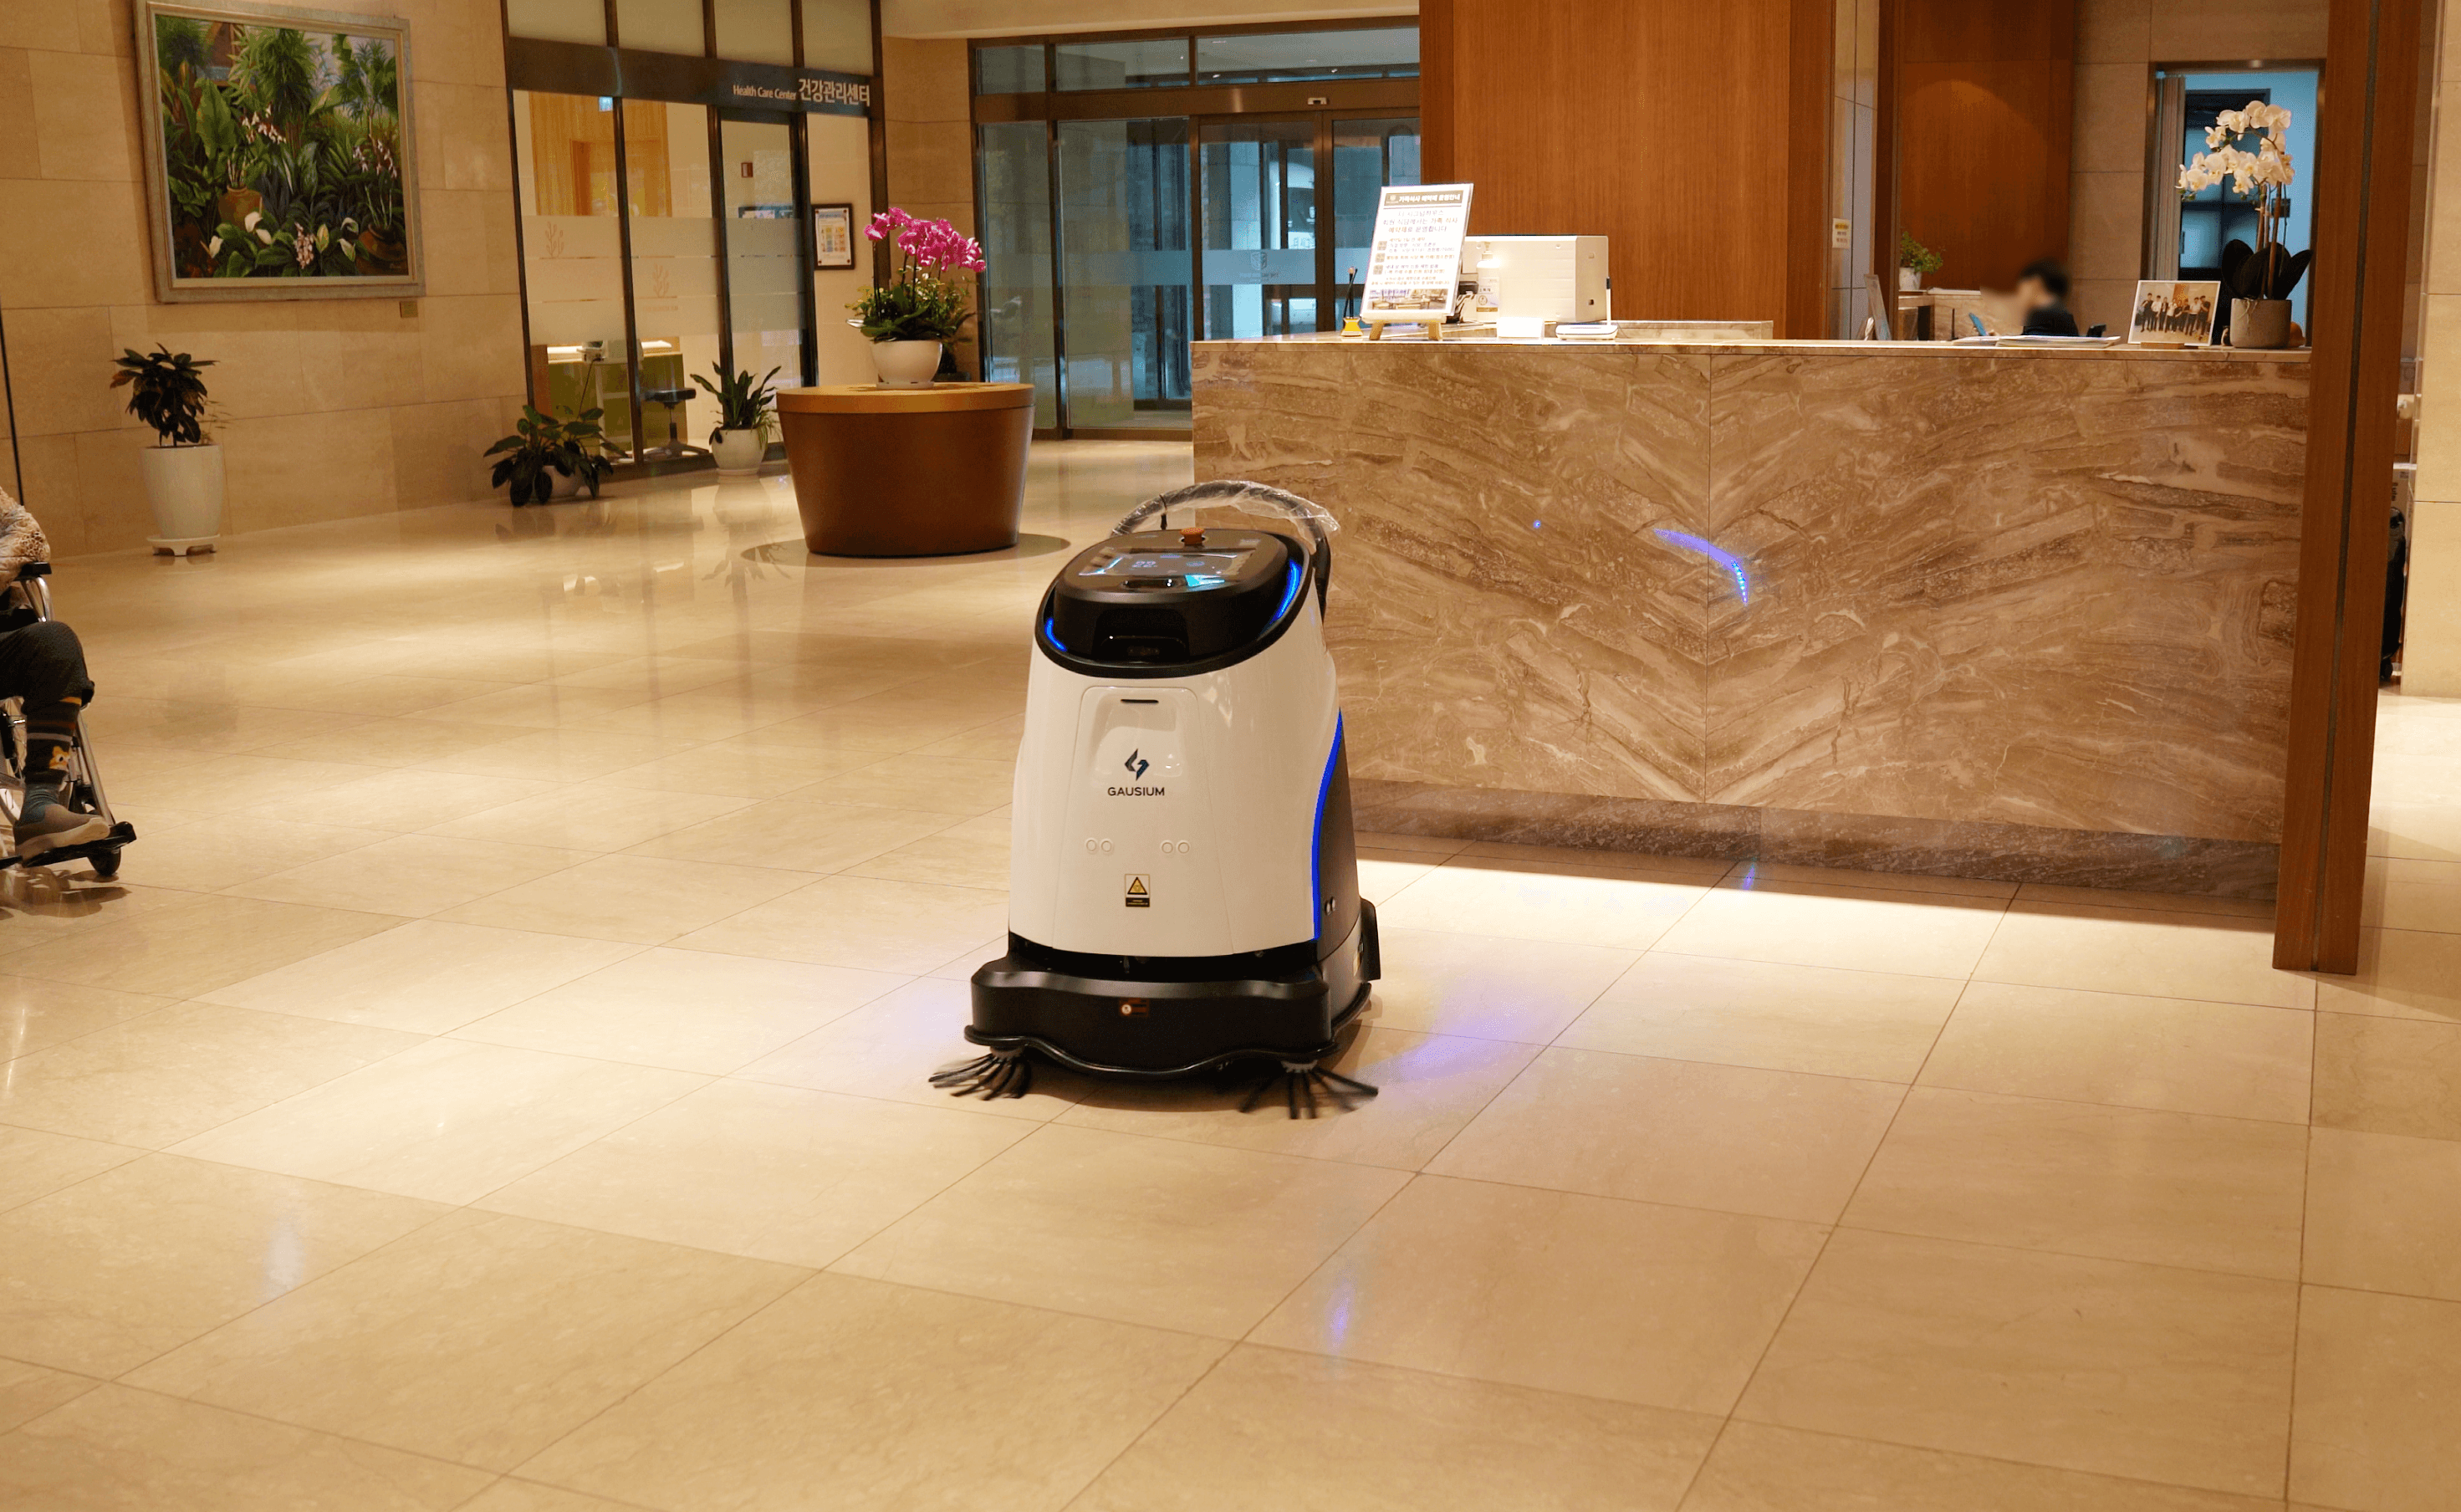
강남 프리미엄 실버타운 '더 시그넘 하우스'가 선택한 건식 청소로봇 가우시움 VC40
가우시움 Vacuum40을 호텔, 대형 쇼핑몰, 박물관, 사옥, 사업장 등 실내 공간에서 청소 작업을 수행하는 도입사례입니다. Vacuum40은 로봇을 처음 접하는 사람이라도 쉽게 사용할 수 있는 작업 프로세스와 뛰어난 생산성, 리스킹, 진공 청소 등 다양한 모드로 상황에 맞게 적절한 사용이 가능합니다.

산업용 청소로봇은 이제 인청공항까지 책임집니다. 가우시움 산업용 청소로봇 SC75 인천공항 도입사례 대공개 🙌
인천공항 T1 2대 T2 2대 각 구역 내, 청소로봇 운영 안정성 검증 운영 안정성 검증을 토대로, 인천공항 전 구역 청소로봇 확장 도입 목표
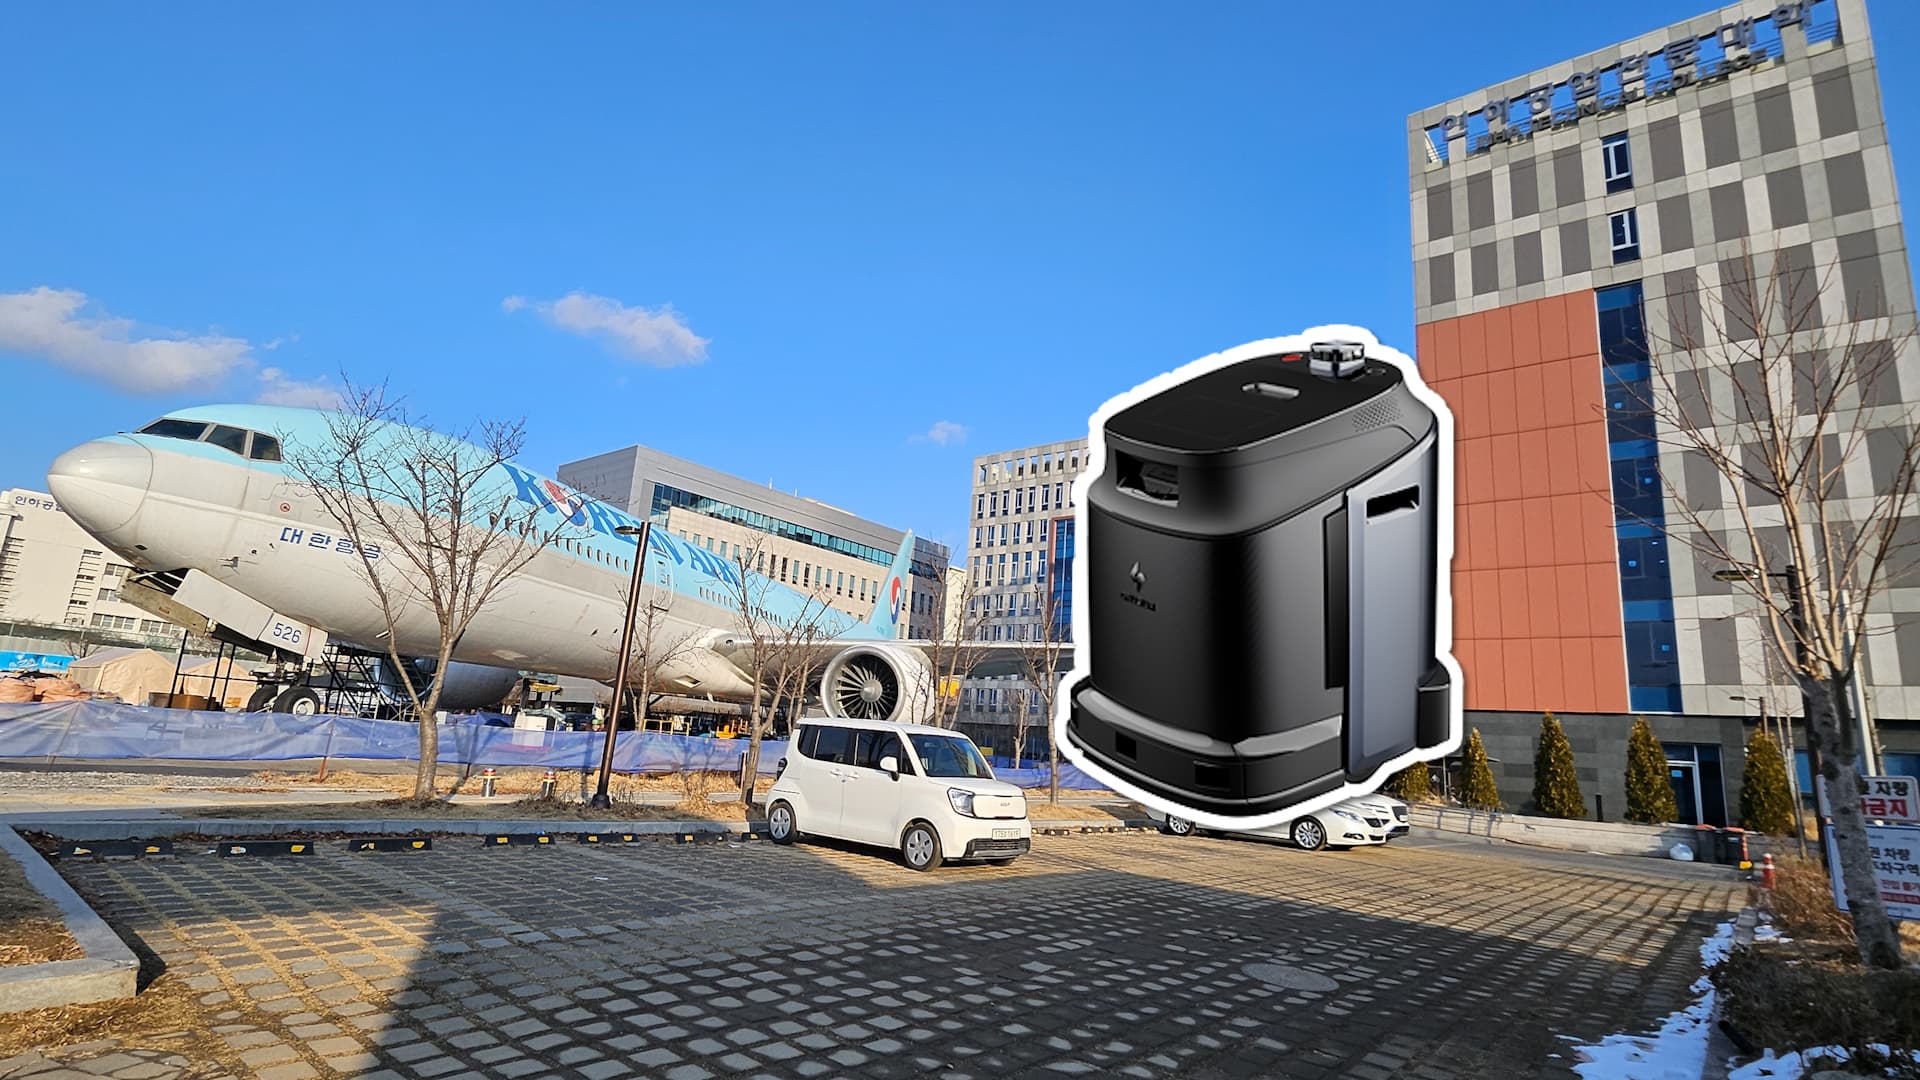
인하공업전문대학교가 선택한 산업용 로봇청소기! 시간당 최대 212평 청소 가능?! 😎
빅웨이브로보틱스(마로솔)에서 인하공업전문대학교 생활관 복도 청소를 위해 청소로봇 판타스가 설치된 사례입니다. 판타스의 뛰어난 청소 성능, 편의성, 충전 스테이션을 적용하여 1층 로비 및 전체 층 복도 구역에 자동화 미화 관리를 구현하였으며,무인화 자동 시스템을 가동했습니다.
도구공간의 실외용 자율주행 순찰로봇 패트로버는 주/야간에 관계 없이 야외 환경을 정해진 시간마다 순찰하며 화재, 이상 음향, 보행자 쓰러짐 등을 감지합니다.
고객의 요청에 따라 공기 오염도를 측정하거나, 유해 가스를 검출하거나, 음원을 재생하는 등 다양한 솔루션을 제공합니다.
야외에 설치된 로봇 무선 충전 스테이션에서 보관/충전이 가능하며, 주거단지나 위험시설 구석 구석을 감시/순찰하여 보다 안전하고 든든한 지역사회 형성에 도움을 줍니다. 뿐만아니라 산업단지 부근 유해가스 누출여부 점검등의 활동도 가능합니다.
구성요소
| 로봇 | 모바일 로봇: 도구공간 야외 순찰로봇 디봇 패트로버;
- 로봇 사이즈(W*D*H): 1,100*700*700 mm;
- 중량 : 120kg;
- 최대 속도: 1.5 m/s, 운행 속도: 1 m/s (약 3.6 km/h);
- 작동/충전시간 : 5/10시간 ;
- 무선 통신 모듈 포함, 별도 통신 인프라 설치 불필요;
- 구동 온도: -20 ° to 40 °C, 대기 온도: -40 ° to 80 °C;
- 위치 정확도: RTK GPS 연결 시, 4cm 이내, GPS 음영지역 내 10cm 이내;
- 경사로: 20도 만족;
- 대기 측정 (PM2.5, PM10, CO, SO2, NO2, VOC);
- 화재, 쓰러짐, 음향 감지; |
|---|---|
| 주변기기 | 도구공간 자율주행 로봇 플랫폼: omni-drivie platform (도구공간 자체 개발);
- 최초의 Active Steering Wheel 탑재;
- 자율주행 자동차 급 센서 구성 포함; |
작업순서
| STEP 1. | 시간에 맞춰 순찰 작업 시작 |
|---|---|
| STEP 2. | 최적 경로에 따라 이동하면서 순찰작업 수행 |
| STEP 3. | 순찰 작업 수행하면서 위험 상황 감지 및 기록/알람 |
| STEP 4. | 대기 위치로 이동 및 충전 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.