도입된 로봇이 궁금하다면?
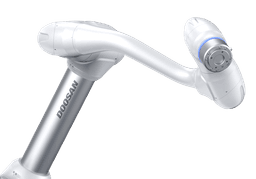
전기자동차 충전스테이션의 편리성과 안전성을 위해 협동로봇을 활용한 시스템으로 24시간 1:N 자동 충전이 가능한 모던텍 충전 자동화시스템(RACS, Robot Arm Charger System)입니다.
자동충전 시스템(RACS)은 하나의 로봇 및 전력부로 다수의 자동차를 동시, 순차 충전하기 때문에 타사 제품대비 적은 비용(약 60%)으로 구축가능한 시스템입니다.
* 예상 금액은 충전기 용량(120 ~ 240kW) 및 로봇 레일구조(지상형 or 천정형)에 따라 유동적임
구성요소
| 로봇 | 두산 협동로봇 M1013; - 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 10kg, 반복정밀도 ± 0.05mm, 작업반경 1,300mm, 중량 33Kg |
|---|---|
| 주변기기 | 툴:
공압 그리퍼 ;
충전포트 인식 3D 카메라 ;
주변기기:
전기차 충전 시스템 전력부(Master) 1EA / 충전부 Slave 4EA(크기 : (Master) 500mm X 700mm X 1,580mm, (Slave) 204mm X 217mm X 1,550mm, 무게 : (Master) 300kg , (Slave) 60kg, 동작온도/습도 : -30~60°C / ≤ 95%) ;
이동식 로봇 베이스(리니어 트랙) ;
차량 번호 인식 시스템 ;
자동차 주차 위치 인식 비전 ;
캐노피 ; |
작업순서
| STEP 1. | 차량 진입 |
|---|---|
| STEP 2. | 차량 번호, 위치 인식 |
| STEP 3. | 충전 위치로 로봇 이동 |
| STEP 4. | 충전기 픽업 |
| STEP 5. | 충전기를 자동차 충전 위치 인식 후 삽입 |
| STEP 6. | 충전 수행 |
| STEP 7. | 충전 완료 시 충전기 탈거 후 충전기 위치로 원위치 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
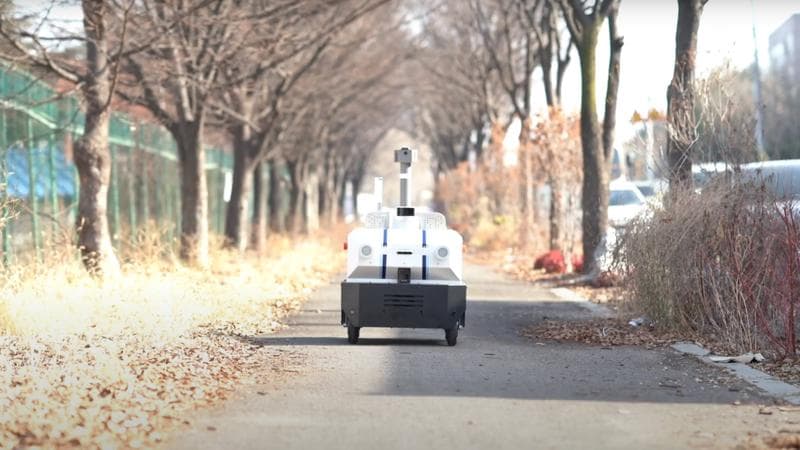
도구공간 야외 순찰로봇 패트로버
도구공간의 실외용 자율주행 순찰로봇 패트로버는 주/야간에 관계 없이 야외 환경을 정해진 시간마다 순찰하며 화재, 이상 음향, 보행자 쓰러짐 등을 감지합니다. 고객의 요청에 따라 공기 오염도를 측정하거나, 유해 가스를 검출하거나, 음원을 재생하는 등 다양한 솔루션을 제공합니다. 야외에 설치된 로봇 무선 충전 스테이션에서 보관/충전이 가능하며, 주거단지나 위험시설 구석 구석을 감시/순찰하여 보다 안전하고 든든한 지역사회 형성에 도움을 줍니다. 뿐만아니라 산업단지 부근 유해가스 누출여부 점검등의 활동도 가능합니다.

LG CLOi ServeBot(Tray type)을 활용한 음식 서빙 - 뉴코리아CC 편
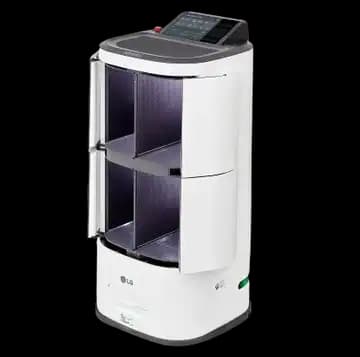
본 솔루션은 LG전자가 개발한 LG CLOi ServeBot (Tray type)을 사용해 식당에서 음식을 서빙하고 퇴식에 사용하는 사례입니다. LG CLOi ServeBot (Tray type)은 대기장소에서 손님이 있는 테이블까지 자율로 주행하며 손님이 음식을 선반에서 내리면 자동으로 감지해 다음 목적지로 이동합니다.
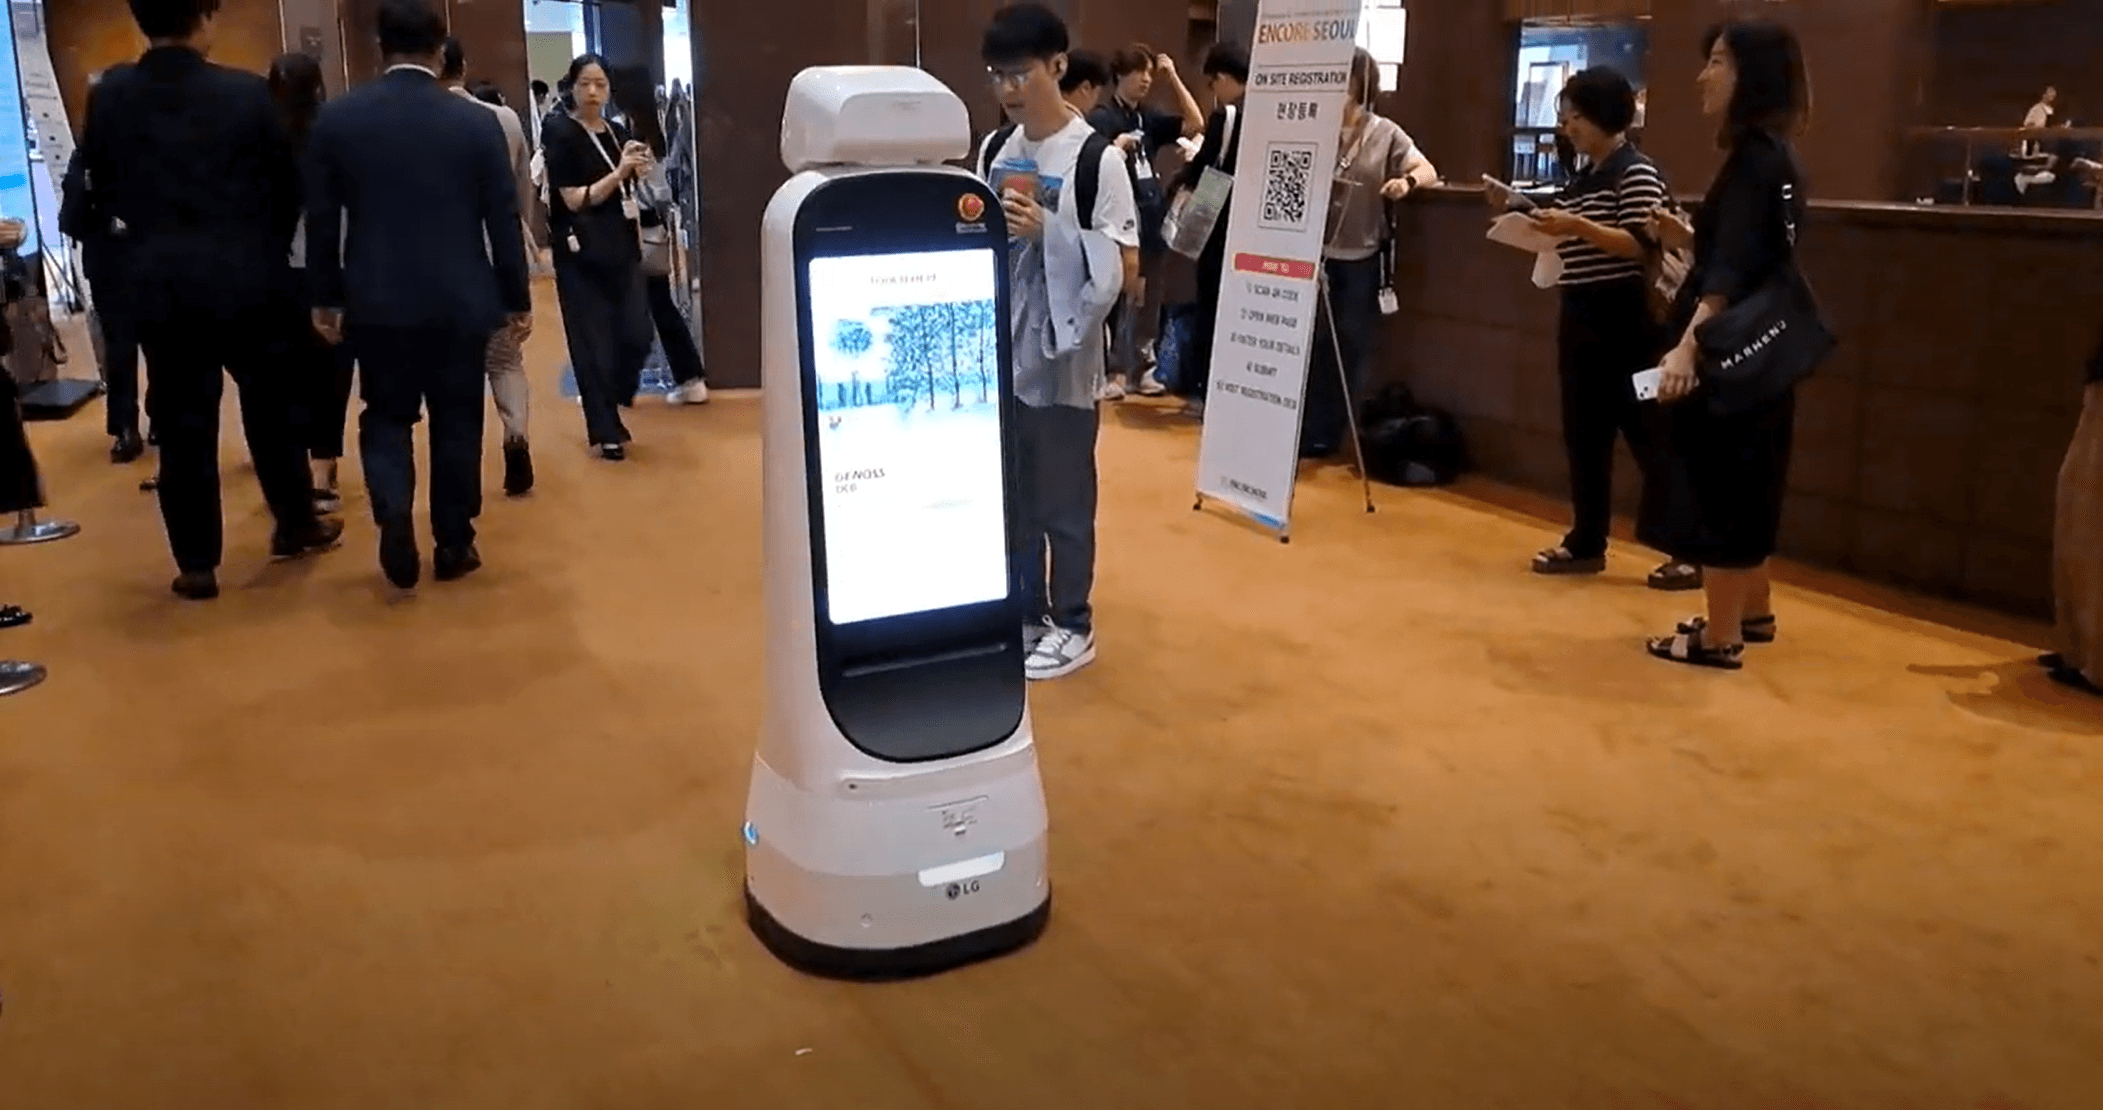
파르나스호텔에서 ENCORE SEOUL 2023 행사를 빛나게 해준 똑똑한 LG CLOi 가이드봇
본 적용사례는 LG전자가 개발한 LG CLOi GuideBot을 사용해 ENCORE SEOUL 2023(강남 파르나스 호텔) 행사장을 돌며 앞뒤로 장착된 Body 디스플레이를 활용해 행사 홍보 및 이벤트 설명 등을 하는 적용사례입니다. LG CLOi GuideBot은 로봇에 장착된 2개의 Body 디스플레이를 활용해 안내 및 광고 운영을 할 수 있습니다. 로봇이 자율주행하며 시설물 내의 편의 시설을 안내하거나, 사진 촬영 이벤트가 가능합니다. 옵션으로 박물관 또는 전시회 등에서 관람객을 안내하고 전시물의 설명을 하는 도슨트 기능을 사용할 수 있습니다.
전기자동차 충전스테이션의 편리성과 안전성을 위해 협동로봇을 활용한 시스템으로 24시간 1:N 자동 충전이 가능한 모던텍 충전 자동화시스템(RACS, Robot Arm Charger System)입니다.
자동충전 시스템(RACS)은 하나의 로봇 및 전력부로 다수의 자동차를 동시, 순차 충전하기 때문에 타사 제품대비 적은 비용(약 60%)으로 구축가능한 시스템입니다.
* 예상 금액은 충전기 용량(120 ~ 240kW) 및 로봇 레일구조(지상형 or 천정형)에 따라 유동적임
구성요소
| 로봇 | 두산 협동로봇 M1013; - 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 10kg, 반복정밀도 ± 0.05mm, 작업반경 1,300mm, 중량 33Kg |
|---|---|
| 주변기기 | 툴:
공압 그리퍼 ;
충전포트 인식 3D 카메라 ;
주변기기:
전기차 충전 시스템 전력부(Master) 1EA / 충전부 Slave 4EA(크기 : (Master) 500mm X 700mm X 1,580mm, (Slave) 204mm X 217mm X 1,550mm, 무게 : (Master) 300kg , (Slave) 60kg, 동작온도/습도 : -30~60°C / ≤ 95%) ;
이동식 로봇 베이스(리니어 트랙) ;
차량 번호 인식 시스템 ;
자동차 주차 위치 인식 비전 ;
캐노피 ; |
작업순서
| STEP 1. | 차량 진입 |
|---|---|
| STEP 2. | 차량 번호, 위치 인식 |
| STEP 3. | 충전 위치로 로봇 이동 |
| STEP 4. | 충전기 픽업 |
| STEP 5. | 충전기를 자동차 충전 위치 인식 후 삽입 |
| STEP 6. | 충전 수행 |
| STEP 7. | 충전 완료 시 충전기 탈거 후 충전기 위치로 원위치 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.