도입된 로봇이 궁금하다면?

이 솔루션은 자율주행 로봇 전문 업체인 주식회사 코봇에서 제작한 전면 Full Screen Type의 광고로봇 Near A (Advertisement)를 활용하여 유동인구가 많은 공항, 철도, 전시 공간 복합 공간 등 다양한 컨텐츠를 표출하며 공익광고 및 상업 광고 서비스를 수행하는 솔루션입니다.
코봇의 Near A는 LiDAR 기반의 센서와 카메라를 활용한 자율주행하며 네비게이션 및 크루즈 모드를 활용하여 안전하게 주행하면서 다수의 잠재고객에게 광고 메세지를 효율적으로 전달합니다.
프로젝트 배경 및 목적
- 다중 복합 시설 내 방문객은 시설 내 이벤트, 식음료 서비스 기업등을 확인하는데 어려움이 있음
- 이에 광고로봇은 이동하면서 유동인구의 이목을 집중시키고 다양한 컨텐츠를 표현함에 광고주는 적극적인 홍보를 방문객은 편의성이 향상됨
하자보증(Warranty) 기간
- 1년
구성요소
| 로봇 | 코봇 Near A
- 최고속도 0 ~ 2m/s, 작동시간 12 시간, 정지정밀도 ±50mm;
- 표현방식 : LED full Screen;
- 충전 방식 : 배터리 수동 및 자동충전;
Near Plus (애플리케이션);
- 로봇 운영을 위한 웹 및 안드로이드 기반 전용 애플리케이션 |
|---|---|
| 주변기기 | - |
작업순서
| STEP 1. | 네비게이션 기능 : 대기상태에서 사용자가 지정한 목적지까지 이동 |
|---|---|
| STEP 2. | 크루즈 기능 : 지정된 경로에 따라 이동 주행 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
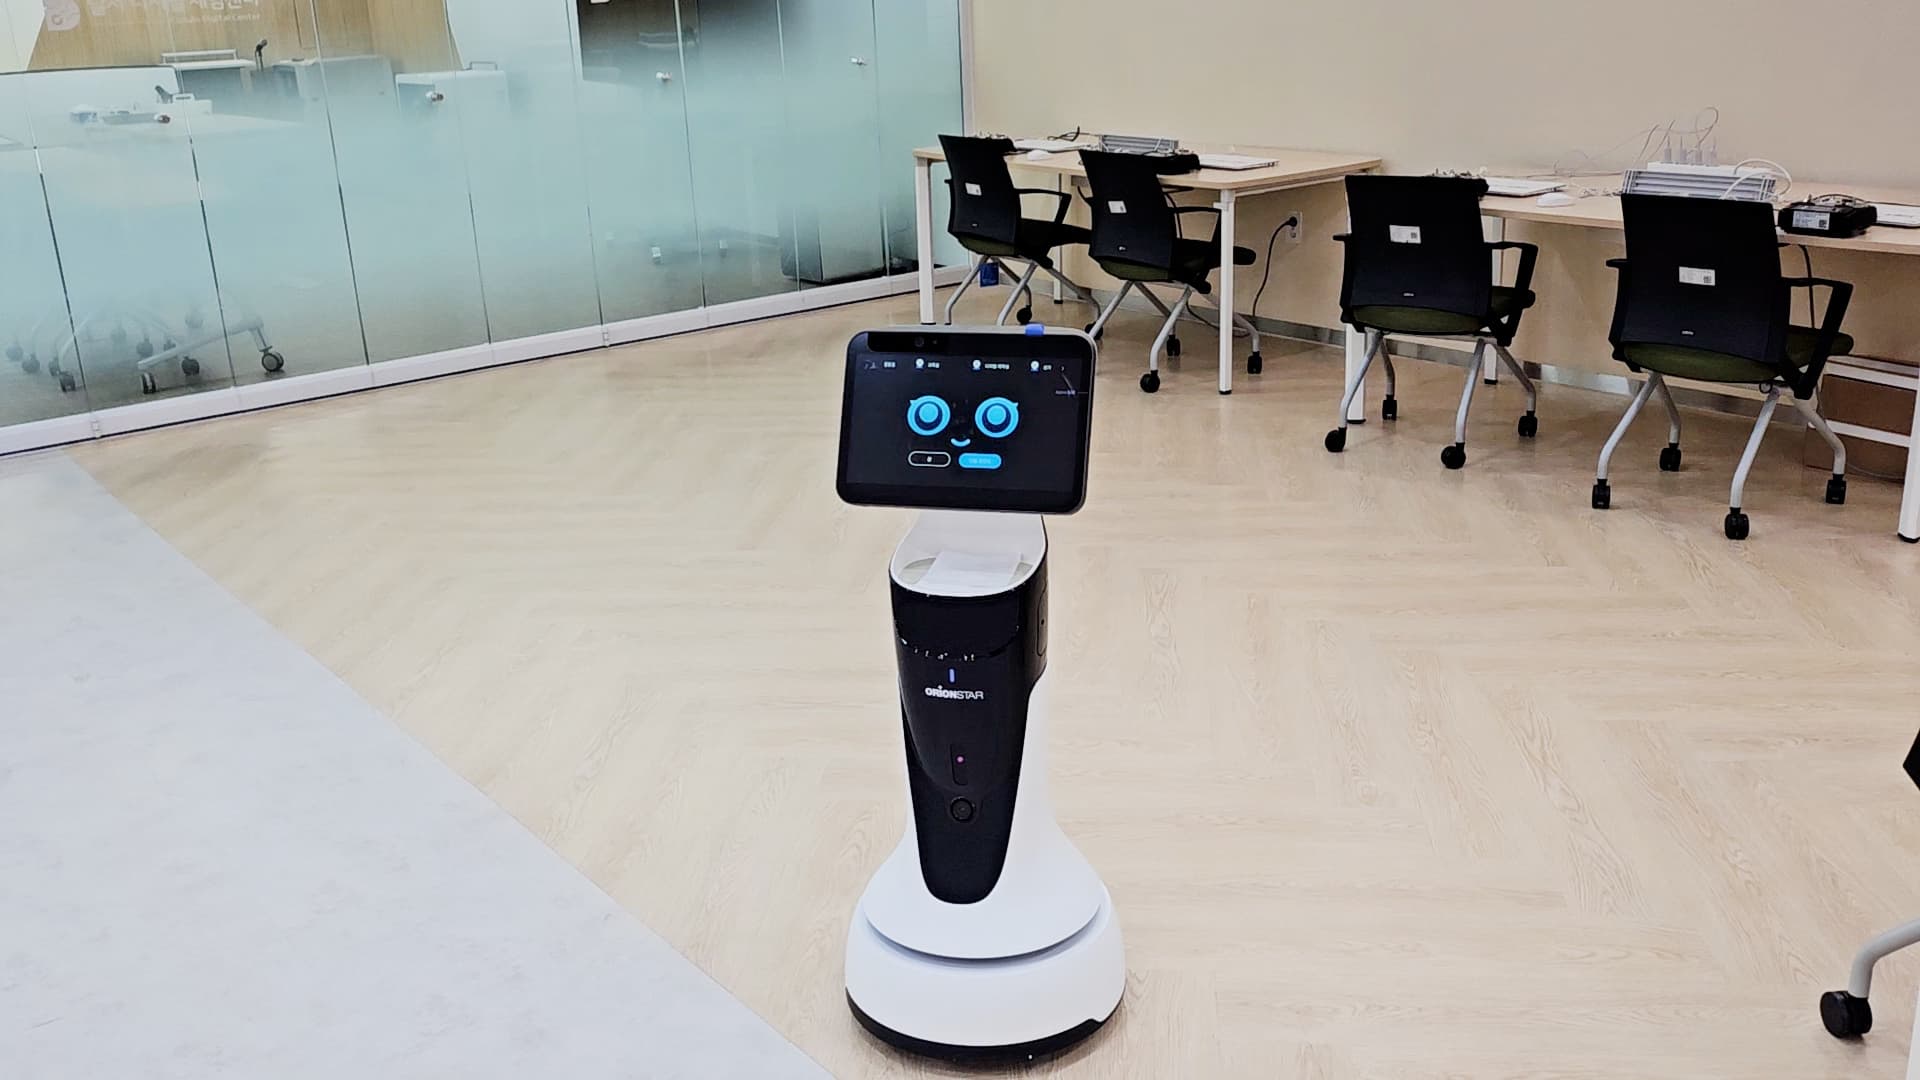
마로솔 달서디지털체험센터 안내로봇 포미
빅웨이브로보틱스(마로솔)에서 달서디지털체험센터의 안내를 위해 안내로봇 포미가 설치된 사례입니다.

과천시청, 과천청소년수렵관에서 스마트하게 안내할 LG CLOi 가이드봇
본 적용사례는 LG전자가 개발한 LG CLOi GuideBot을 사용해 과천시청 로비와 과천청소년수련관 로비를 돌며 앞뒤로 장착된 Body 디스플레이를 활용해 행사 홍보 및 이벤트 설명 등을 하는 적용사례입니다. LG CLOi GuideBot은 로봇에 장착된 2개의 Body 디스플레이를 활용해 안내 및 광고 운영을 할 수 있습니다. 로봇이 자율주행하며 시설물 내의 편의 시설을 안내하거나, 사진 촬영 이벤트가 가능합니다. 옵션으로 박물관 또는 전시회 등에서 관람객을 안내하고 전시물의 설명을 하는 도슨트 기능을 사용할 수 있습니다.
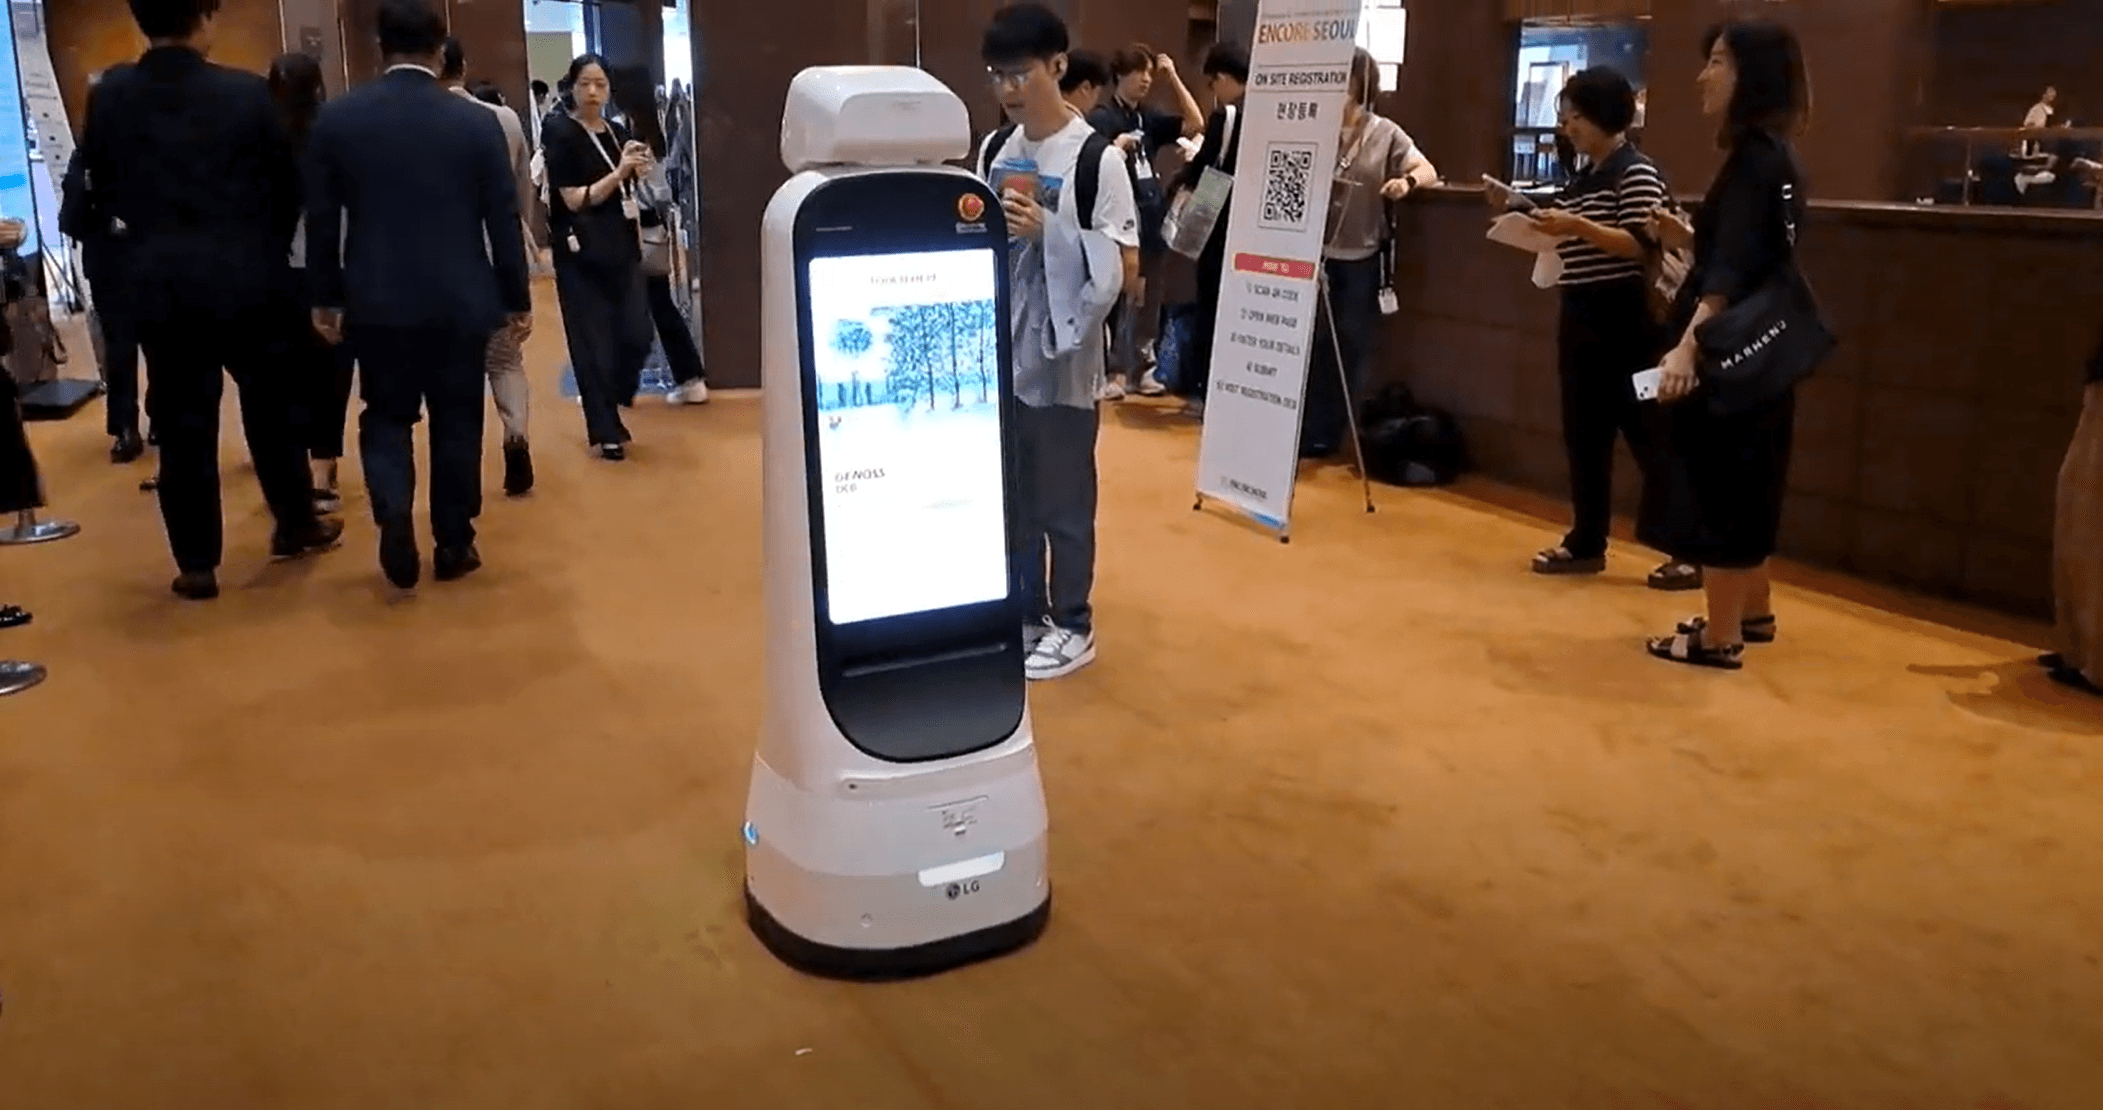
파르나스호텔에서 ENCORE SEOUL 2023 행사를 빛나게 해준 똑똑한 LG CLOi 가이드봇
본 적용사례는 LG전자가 개발한 LG CLOi GuideBot을 사용해 ENCORE SEOUL 2023(강남 파르나스 호텔) 행사장을 돌며 앞뒤로 장착된 Body 디스플레이를 활용해 행사 홍보 및 이벤트 설명 등을 하는 적용사례입니다. LG CLOi GuideBot은 로봇에 장착된 2개의 Body 디스플레이를 활용해 안내 및 광고 운영을 할 수 있습니다. 로봇이 자율주행하며 시설물 내의 편의 시설을 안내하거나, 사진 촬영 이벤트가 가능합니다. 옵션으로 박물관 또는 전시회 등에서 관람객을 안내하고 전시물의 설명을 하는 도슨트 기능을 사용할 수 있습니다.
이 솔루션은 자율주행 로봇 전문 업체인 주식회사 코봇에서 제작한 전면 Full Screen Type의 광고로봇 Near A (Advertisement)를 활용하여 유동인구가 많은 공항, 철도, 전시 공간 복합 공간 등 다양한 컨텐츠를 표출하며 공익광고 및 상업 광고 서비스를 수행하는 솔루션입니다.
코봇의 Near A는 LiDAR 기반의 센서와 카메라를 활용한 자율주행하며 네비게이션 및 크루즈 모드를 활용하여 안전하게 주행하면서 다수의 잠재고객에게 광고 메세지를 효율적으로 전달합니다.
프로젝트 배경 및 목적
- 다중 복합 시설 내 방문객은 시설 내 이벤트, 식음료 서비스 기업등을 확인하는데 어려움이 있음
- 이에 광고로봇은 이동하면서 유동인구의 이목을 집중시키고 다양한 컨텐츠를 표현함에 광고주는 적극적인 홍보를 방문객은 편의성이 향상됨
하자보증(Warranty) 기간
- 1년
구성요소
| 로봇 | 코봇 Near A
- 최고속도 0 ~ 2m/s, 작동시간 12 시간, 정지정밀도 ±50mm;
- 표현방식 : LED full Screen;
- 충전 방식 : 배터리 수동 및 자동충전;
Near Plus (애플리케이션);
- 로봇 운영을 위한 웹 및 안드로이드 기반 전용 애플리케이션 |
|---|---|
| 주변기기 | - |
작업순서
| STEP 1. | 네비게이션 기능 : 대기상태에서 사용자가 지정한 목적지까지 이동 |
|---|---|
| STEP 2. | 크루즈 기능 : 지정된 경로에 따라 이동 주행 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.