솔루션에 사용된 로봇이 궁금하다면?
공정 레이아웃
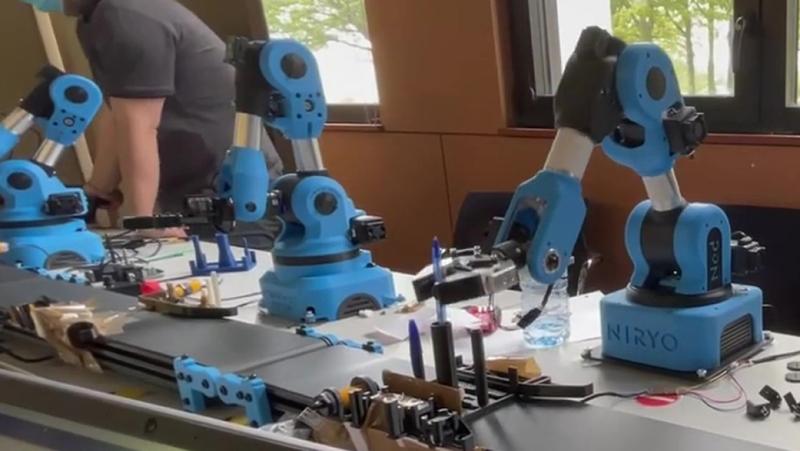
프랑스 교육용 전문 로봇인 Niryo를 활용하여 볼펜 조립 프로그래밍 실습을 수행하고 로봇 활용에 대한 이해를 높일 수 있습니다.
구성요소
| 로봇 | Niryo Ned;
- 6축 다관절, 가반하중 0.3kg, 반복정밀도 ± 0.5mm, 작업반경 440mm, 중량 6.5Kg |
|---|---|
| 주변기기 | Niryo Conveyor Belt;
Niryo Vision Set;
볼펜 거치용 지그 |
작업순서
| STEP 1. | 볼펜 거치용 지그 투입 |
|---|---|
| STEP 2. | 볼펜 심 조립 |
| STEP 3. | 볼펜 심 고정 |
| STEP 4. | 글씨 쓰기 테스트 |
| STEP 5. | 볼펜 뚜껑 조립 |
| STEP 6. | 볼펜 색상에 따른 분류 |
특장점
로봇 교육을 위한 최적 솔루션
연구용 오픈 소스 로봇팔로 다양한 프로그래밍 방식 사용 가능 (ROS, Python, C++)
로봇을 직접 손으로 움직여 동작을 학습시키는 학습모드와 Blockly 기본의 쉬운 프로그램 가능
5종의 부속품을 교체해 가며 다양한 작업 처리 가능 (컨베이어, Vision 등)
0.5mm 의 정확성과 재현성 보장
도입효과
| 주요지표 | - |
|---|---|
| 도입기업 피드백 | 오픈 소스로 다양한 교육 프로그램을 실습 형태로 운영할 수 있어서 교육에 대한 효과가 매우 높습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

COMAU Racer-5를 활용한 화장품 용기 패키징
이 포장로봇은 코마우(COMAU) Racer 5를 활용하여 화장품 용기를 박스안에 적재하는 수작업 공정을 자동화한 포장자동화 솔루션니다. 일렬로 투입되는 용기를 열에 맞춰 적재작업을 수행하며 각 층간 간지 투입 작업도 수행하여 생산성을 확보하면서 관리포인트를 최소화했습니다.
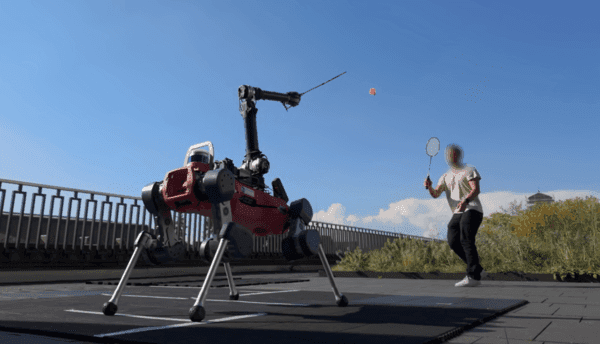
4족 보행 로봇 개, 이제 배드민턴까지 친다? 피지컬 인텔리전스(PI) 기계학습 대표 사례
본 도입사례는 스위스 ETH 취리히에서 개발한 4족 보행 로봇 ANYmal-D를 통해 고도화된 피지컬 인텔리전스(Physical Intelligence, PI) 기반 스포츠 로봇 기술을 구현한 사례입니다. ANYmal-D는 강화학습을 통해 사람과 실제 배드민턴 랠리를 주고받을 수 있는 인지형 로봇으로, 외부 센서 없이 온보드 센서만으로 셔틀콕의 궤적을 인식하고, 전신을 활용해 전략적으로 움직이며 민첩한 플레이를 수행합니다. 이 프로젝트는 단순한 자동화를 넘어, 로봇이 동적인 환경에서 스스로 판단하고 반응하는 '상황 대응형 자동화' 기술의 실증 사례로 주목받고 있습니다.

제조공장에 도입된 AMR 물류로봇의 활약 ✨ 폐자재 1톤도 신속하게 해결한 물류자동화 (KUKA KMP 1500P 물류로봇 2대)
빅웨이브로보틱스(마로솔)에서 공간제작소 내 롤러 및 폐자재 운반을 위해 물류로봇 KUKA KMP 1500P가 설치된 사례입니다. KMP 1500P를 도입하여 최대 1톤의 폐자재를 약 1.2km 구간 왕복 자동 주행하고, 최대 1톤의 고하중 롤러를 자동으로 운반하는 시스템을 구현했습니다. 또한 KMP 1500P에 탑재된 센서를 통해 고하중 자재를 안전하게 운반할 수 있는 무인 시스템을 구축하였습니다.
공정 레이아웃
프랑스 교육용 전문 로봇인 Niryo를 활용하여 볼펜 조립 프로그래밍 실습을 수행하고 로봇 활용에 대한 이해를 높일 수 있습니다.
구성요소
| 로봇 | Niryo Ned;
- 6축 다관절, 가반하중 0.3kg, 반복정밀도 ± 0.5mm, 작업반경 440mm, 중량 6.5Kg |
|---|---|
| 주변기기 | Niryo Conveyor Belt;
Niryo Vision Set;
볼펜 거치용 지그 |
작업순서
| STEP 1. | 볼펜 거치용 지그 투입 |
|---|---|
| STEP 2. | 볼펜 심 조립 |
| STEP 3. | 볼펜 심 고정 |
| STEP 4. | 글씨 쓰기 테스트 |
| STEP 5. | 볼펜 뚜껑 조립 |
| STEP 6. | 볼펜 색상에 따른 분류 |
특장점
로봇 교육을 위한 최적 솔루션
연구용 오픈 소스 로봇팔로 다양한 프로그래밍 방식 사용 가능 (ROS, Python, C++)
로봇을 직접 손으로 움직여 동작을 학습시키는 학습모드와 Blockly 기본의 쉬운 프로그램 가능
5종의 부속품을 교체해 가며 다양한 작업 처리 가능 (컨베이어, Vision 등)
0.5mm 의 정확성과 재현성 보장
도입효과
| 주요지표 | - |
|---|---|
| 도입기업 피드백 | 오픈 소스로 다양한 교육 프로그램을 실습 형태로 운영할 수 있어서 교육에 대한 효과가 매우 높습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
솔루션에 사용된 로봇이 궁금하다면?
추천 솔루션
COMAU Racer-5를 활용한 화장품 용기 패키징
이 포장로봇은 코마우(COMAU) Racer 5를 활용하여 화장품 용기를 박스안에 적재하는 수작업 공정을 자동화한 포장자동화 솔루션니다. 일렬로 투입되는 용기를 열에 맞춰 적재작업을 수행하며 각 층간 간지 투입 작업도 수행하여 생산성을 확보하면서 관리포인트를 최소화했습니다.
4족 보행 로봇 개, 이제 배드민턴까지 친다? 피지컬 인텔리전스(PI) 기계학습 대표 사례
본 도입사례는 스위스 ETH 취리히에서 개발한 4족 보행 로봇 ANYmal-D를 통해 고도화된 피지컬 인텔리전스(Physical Intelligence, PI) 기반 스포츠 로봇 기술을 구현한 사례입니다. ANYmal-D는 강화학습을 통해 사람과 실제 배드민턴 랠리를 주고받을 수 있는 인지형 로봇으로, 외부 센서 없이 온보드 센서만으로 셔틀콕의 궤적을 인식하고, 전신을 활용해 전략적으로 움직이며 민첩한 플레이를 수행합니다. 이 프로젝트는 단순한 자동화를 넘어, 로봇이 동적인 환경에서 스스로 판단하고 반응하는 '상황 대응형 자동화' 기술의 실증 사례로 주목받고 있습니다.
제조공장에 도입된 AMR 물류로봇의 활약 ✨ 폐자재 1톤도 신속하게 해결한 물류자동화 (KUKA KMP 1500P 물류로봇 2대)
빅웨이브로보틱스(마로솔)에서 공간제작소 내 롤러 및 폐자재 운반을 위해 물류로봇 KUKA KMP 1500P가 설치된 사례입니다. KMP 1500P를 도입하여 최대 1톤의 폐자재를 약 1.2km 구간 왕복 자동 주행하고, 최대 1톤의 고하중 롤러를 자동으로 운반하는 시스템을 구현했습니다. 또한 KMP 1500P에 탑재된 센서를 통해 고하중 자재를 안전하게 운반할 수 있는 무인 시스템을 구축하였습니다.