도입된 로봇이 궁금하다면?

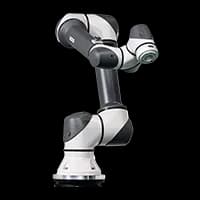
이 솔루션은 Indy7을 활용하여 클립을 체결하는 자동화 공정입니다.
작업자의 손목의 부상 및 부담을 유발하는 체결공정을 자동화하여 산업재해은 감소하고 품질 생산성은 향상되었습니다.
구성요소
| 로봇 | Indy7;
- 6축 협동로봇, 가반하중 7kg, 최대 동작영역 1.3m, 무게 28kg, 반복정밀도 : ± 0.1 mm |
|---|---|
| 주변기기 | 클립체결기;
지그;
베이스;
PLC전장함;
제품 공급피더 |
작업순서
| STEP 1. | 로봇 엔드툴을 클립에 맞춰서 클립위치로 이동 |
|---|---|
| STEP 2. | 클립 체결 |
| STEP 3. | 앞의 과정을 여러번 반복 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
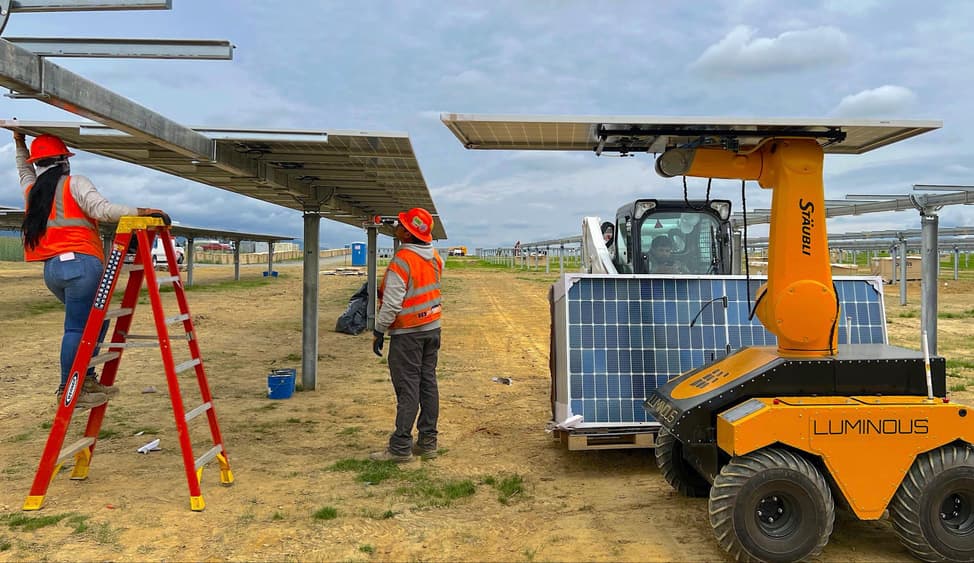
태양광 패널 설치 자동, 이동형 로봇팔(모바일 매니퓰레이터)에게 맡긴 이유(루미너스로보틱스)
호주의 대규모 태양광 발전소 건설 현장에 적용된 본 솔루션은 루미너스로보틱스(Luminous Robotics)가 개발한 자율이동형 로봇, 'LUMI'를 중심으로 한 모바일 매니퓰레이터 기반 설치 자동화 시스템입니다. 현장은 고온, 강풍, 거친 지형 등 사람이 작업하기에 까다로운 환경이었으며, 노동력 부족 및 인건비 상승 문제로 인해 건설 자동화에 대한 요구가 높아지고 있는 상황이었습니다. LUMI는 무거운 태양광 패널을 빠르고 정확하게 설치할 수 있도록 설계된 이동식 로봇팔로, 자율주행 기능과 로봇 암, 고정밀 센서가 통합된 구조입니다. 특히 기존 인력 중심의 설치 방식과 충돌 없이 통합되도록 설계되어, 별도 인프라 변경 없이도 현장 자동화 전환이 가능합니다.

디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성

kcuf
d
이 솔루션은 Indy7을 활용하여 클립을 체결하는 자동화 공정입니다.
작업자의 손목의 부상 및 부담을 유발하는 체결공정을 자동화하여 산업재해은 감소하고 품질 생산성은 향상되었습니다.
구성요소
| 로봇 | Indy7;
- 6축 협동로봇, 가반하중 7kg, 최대 동작영역 1.3m, 무게 28kg, 반복정밀도 : ± 0.1 mm |
|---|---|
| 주변기기 | 클립체결기;
지그;
베이스;
PLC전장함;
제품 공급피더 |
작업순서
| STEP 1. | 로봇 엔드툴을 클립에 맞춰서 클립위치로 이동 |
|---|---|
| STEP 2. | 클립 체결 |
| STEP 3. | 앞의 과정을 여러번 반복 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.