이 적용사례는 KUKA의 KR16을 사용해 디버링 작업을 자동으로 구현한 솔루션입니다.
기존 타업체에서 설치한 공정의 사상품질이 낮아 사용할 수 없던 현장에 고고로보틱스가 의뢰를 받아 기존 설치되어있던 로봇을 활용하여 현장범위 내에서 활용할 수 있는 최대한의 범위 내에서 재설계하였습니다. 제품의 각 사상부위에 맞는 툴을 설치하여 프로그래밍과 셋업을 통해 해당 공정의 품질을 완성하였습니다.
구성요소
| 로봇 | KUKA KR16;
- 6축 산업용로봇, 가반하중 20kg, 수평작업반경 1,612mm, 중량 245kg, 반복정밀도 ±0.04mm, IP 65 |
|---|---|
| 주변기기 | E.O.A.T(제품 그리퍼);
디버링 부스;
제어장치 외 |
작업순서
| STEP 1. | 이송지그에서 제품 그립 |
|---|---|
| STEP 2. | 사상(디버링)부스로 이동 |
| STEP 3. | 사상작업 (홀 작업, C처리, 사이드 1차, 2차 처리, 브러시처리) |
| STEP 4. | 배출작업 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 도입사례
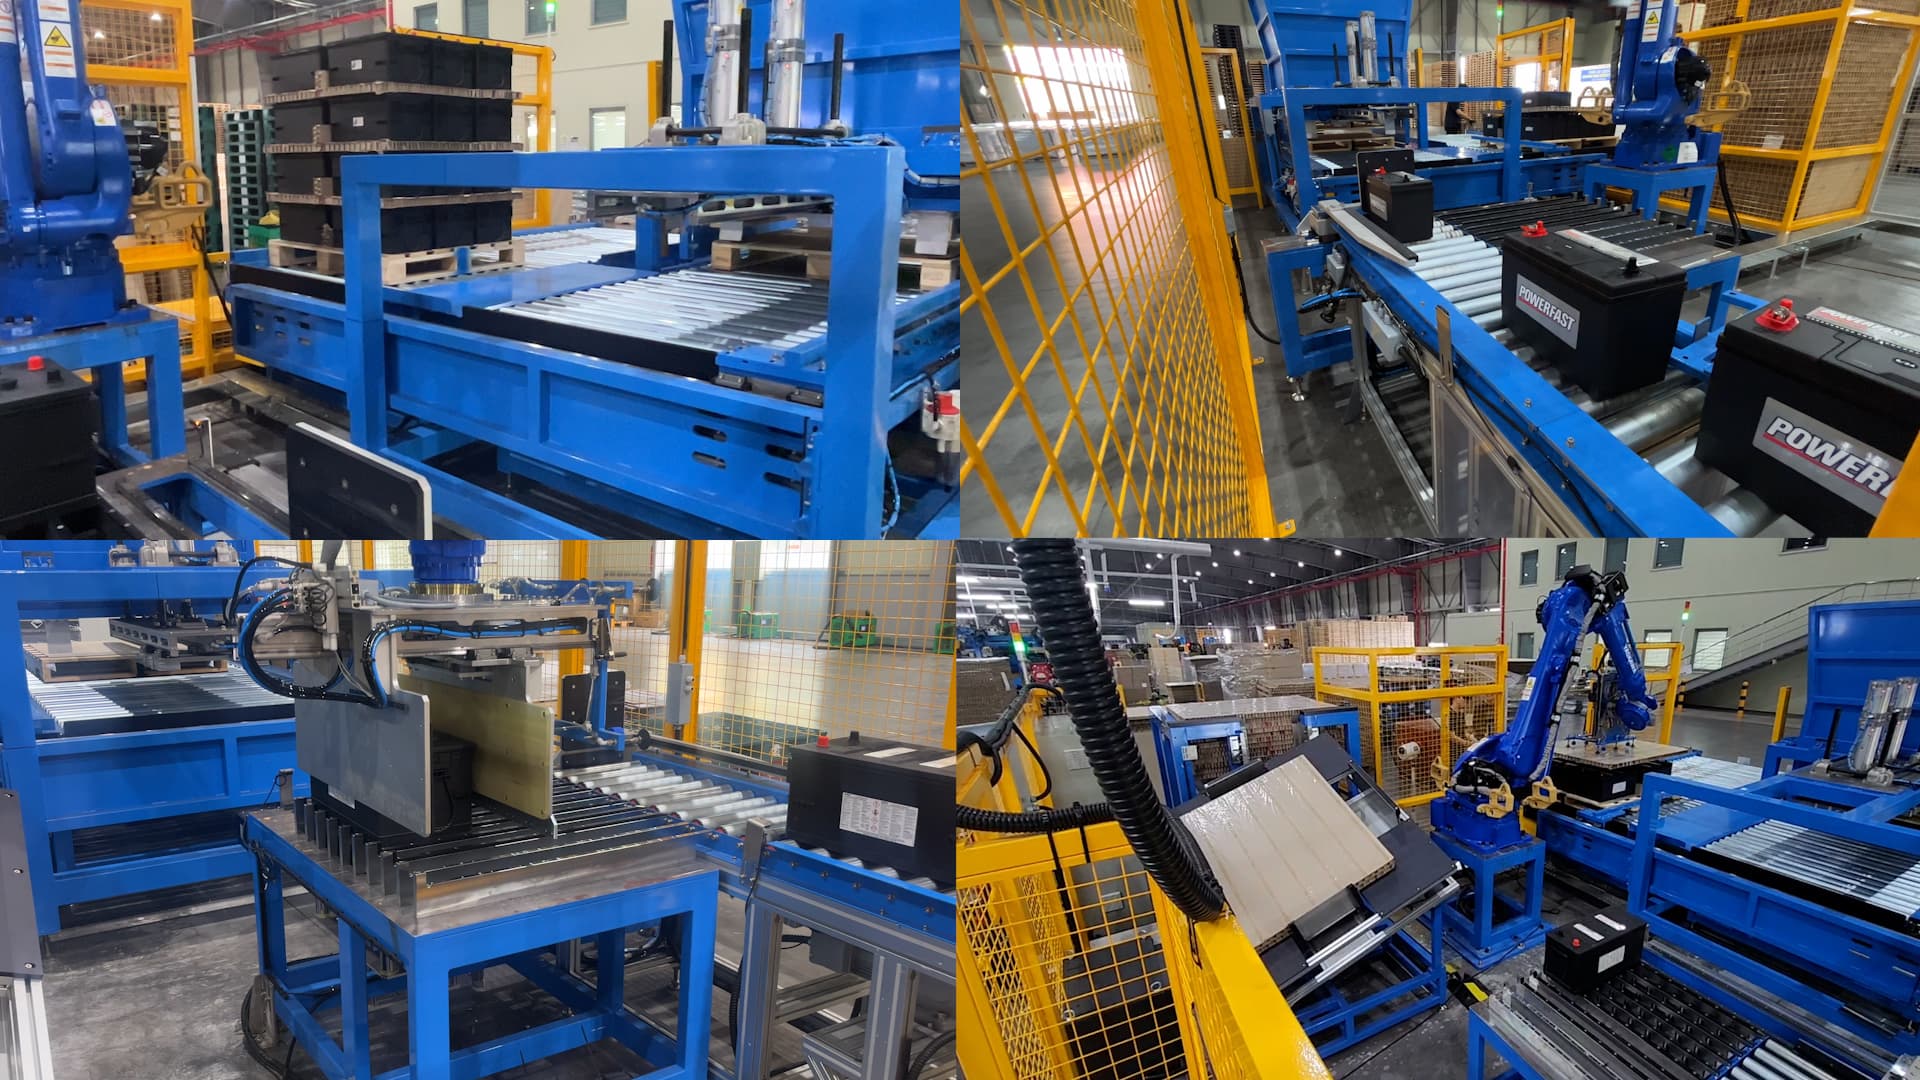
자동차 배터리 팔레타이징 자동화, 야스카와 GP225로 60kg이 넘는 배터리를 안전하게 쌓아요 💪
본 솔루션은 한국앤컴퍼니에서 생산하는 아틀라스 배터리의 수출 위한 리팔레타이징 공정을 자동화한 사례입니다. 국가 별 수입 팔레트 규격과 고객사 별로 지정한 팔레타이징 패턴, 제품의 품종 또한 다양하기에 경우의 수의 합이 200가지를 넘겨 이에 대한 규격화와 중형 10/min, 대형 6/min의 물량을 대응하여 라인 안정성 확보를 목표로하고 있습니다. [팔레트 공급기 & 팔레트 컨베이어] 국가 별 5종류 이상의 팔레트를 공용으로 사용 가능하며, 10스택 원활한 물류 사이클 확보, 디스택된 팔레트는 배터리 팔레타이징 포지션으로 이송과 동시에 정렬되며, 작업이 완료된 팔레트는 배출 포지션으로 이송함. [배터리 정렬기] 인라인에서 투입되는 배터리를 세팅된 팔레타이징 패턴에 맞게 1단, 2단(직/병렬), 3단 자동 정렬한 뒤, 로봇을 통하여 배출 후 초기화되는 동작 반복 [로봇 팔레타이저] 정렬이 완료된 배터리를 컨베이어 측의 팔레타이징 포지션에 픽 앤 플레이스 동작을 지정된 위치와 층 수에 맞게 반복하며, 설정에 따라 층 마다 허니콤 자동 투입 [허니콤 공급 & 정렬기] NO BOX 사양의 배터리의 층 마다 들어가는 허니콤에 대한 자동 정렬 및 투입
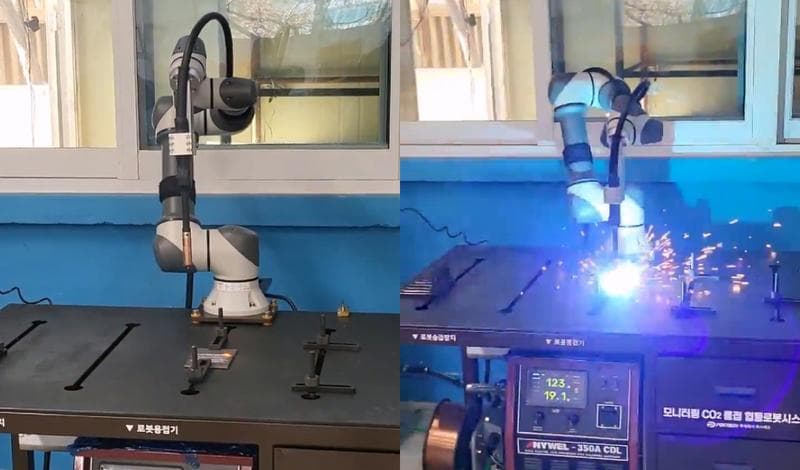
RB5-850 협동로봇을 이용한 자동 용접 시스템
본 적용사례는 RB5-850 협동로봇 시스템과 Co2 용접 시스템을 결합한 자동화 솔루션입니다. 용접 시스템을 자동화 함으로써 작업자의 안정성과 정밀도를 높이기 위하여 제작되었습니다.

aaa
이 적용사례는 KUKA의 KR16을 사용해 디버링 작업을 자동으로 구현한 솔루션입니다.
기존 타업체에서 설치한 공정의 사상품질이 낮아 사용할 수 없던 현장에 고고로보틱스가 의뢰를 받아 기존 설치되어있던 로봇을 활용하여 현장범위 내에서 활용할 수 있는 최대한의 범위 내에서 재설계하였습니다. 제품의 각 사상부위에 맞는 툴을 설치하여 프로그래밍과 셋업을 통해 해당 공정의 품질을 완성하였습니다.
구성요소
| 로봇 | KUKA KR16;
- 6축 산업용로봇, 가반하중 20kg, 수평작업반경 1,612mm, 중량 245kg, 반복정밀도 ±0.04mm, IP 65 |
|---|---|
| 주변기기 | E.O.A.T(제품 그리퍼);
디버링 부스;
제어장치 외 |
작업순서
| STEP 1. | 이송지그에서 제품 그립 |
|---|---|
| STEP 2. | 사상(디버링)부스로 이동 |
| STEP 3. | 사상작업 (홀 작업, C처리, 사이드 1차, 2차 처리, 브러시처리) |
| STEP 4. | 배출작업 |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.