솔루션에 사용된 로봇이 궁금하다면?
공정 레이아웃
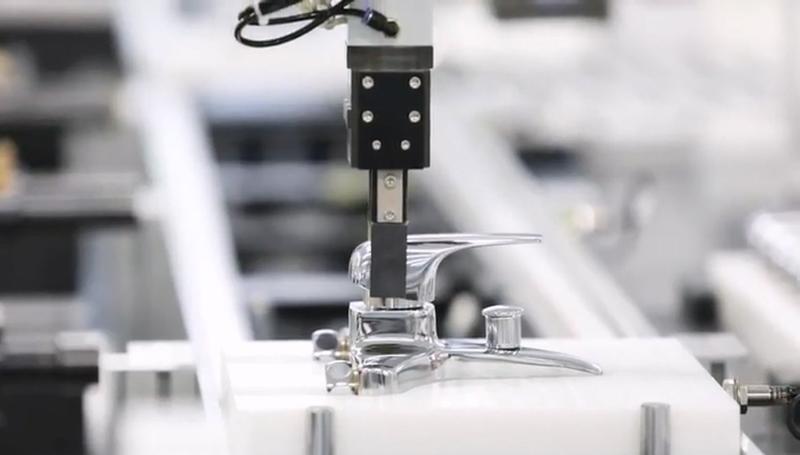
이 산업용로봇은 두산 협동로봇 M0609 5대를 활용하여 수도꼭지 전 공전 조립을 자동화한 조립자동화 솔루션입니다.
수 많은 작업자들이 투입되어 일일이 조립하던 작업을 협동로봇과 컨베이어를 활용하여 전공정에 대해 연속적인 생산이 가능하게 되었습니다.
기존 5명 작업자가 일 1천여개 생산하던 것으로 자동화를 통해 작업자 2명 투입으로도 1.2천개 생산이 가능하여 생산성이 크게 개선되었습니다.
구성요소
| 로봇 | 로봇 : 두산 협동로봇 M0609 5대;
- 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 6kg, 반복정밀도 ± 0.05mm, 작업반경 900mm, 중량 27Kg |
|---|---|
| 주변기기 | 툴:
방향전환 밸브 조립용 3죠(Jaw) 공압밸브 (1번 로봇) ;
배관 연결 너트 삽입용 평행(Parallel) 그리퍼 2EA (2번 로봇) ;
유량 조절 밸브 조립용 3죠 공압밸브 (3번 로봇) ;
유량 조절 밸브 누수 테스트용 공압 밸브 (4번 로봇) ;
유량 조절 핸들 조립용 평행 그리퍼 (5번 로봇) ;
주변기기:
로봇 베이스(전장 판넬 및 로봇 컨트롤러 포함) ;
방향전환 밸브 조립용 스크류 체결기 ;
(온수/냉수) 배관 연결 플러그 조립 스크류 체결기 ;
유량 조절 누수 테스트 장치 ;
유량 조절 핸들 조립 핀 삽입 장치 ;
컨베이어 ;
조립 지그 리프팅 장치 ;
수도꼭지 조립용 지그 |
작업순서
| STEP 1. | 수도꼭지 방향전환 밸브 플러그 조립(1번 로봇) |
|---|---|
| STEP 2. | (온수/냉수) 배관 연결 플러그를 스크류 체결기에 로딩(2번 로봇) |
| STEP 3. | 수도꼭지에 (온수/냉수) 연결 너트 조립 |
| STEP 4. | 유량 조절 밸브 삽입(3번 로봇) |
| STEP 5. | 유량 조절 밸브 고정용 너트 삽입(3번 로봇) |
| STEP 6. | 유량 조절 밸브 고정 너트 체결 |
| STEP 7. | 유량 조절 누수 테스트 |
| STEP 8. | 유량 조절 핸들 삽입 |
| STEP 9. | 유량 조절 핸들 고정용 핀 삽입 |
| STEP 10. | 조립 완료 및 배출 |
특장점
생산 효율 개선 및 품질 향상
유휴를 최소화한 연속 작업 수행으로 생산 효율 개선
전수 검사 수행으로 불량률 최소화
관리 포인트 최소화로 작업자 투입수 5명에서 2명으로 축소
작업 안전성 확보
0.2Nm의 해상도를 가진 토크 센서가 6축에 장착되어 있어 전방위 민감한 충돌에도 반응하여 작업 정지 가능
제품 피킹, 언로딩시 외력에 따라 부드럽게 반응하는(충격량을 최소화하는) 순응제어 로직 적용
컴팩트한 설치
컴팩트한 협동로봇을 활용하여 로봇 설치로 인한 소요 공간 최소화
전 공정 자동화 수행에 2mx6m 공간 소요
손쉬운 작업 티칭
직접 교시 방식을 활용하여 로봇암을 직접 이동시켜 티칭 가능
토크센서를 활용한 순응제어(Compliance Control)을 활용하여 삽입하거나 미는 작업 등 부드럽게 수행 가능
도입효과
| 주요지표 | 1(기존) 작업자 5명 1일 약 1천개 생산(인당 2백개)
(개선) 작업자 2명 인당 6백개 생산 |
|---|---|
| 도입기업 피드백 | 고객의 수요가 늘어나고 요구조건이 다양해지다 보니 공정수와 작업량도 늘었습니다. 연속 대량 생산이 필요한 공정을 협동로봇을 활용하여 자동화를 적용하니 생산성이 늘어나 수요에 맞춰 공급량을 늘릴 수 있게 되었습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

All picker gripper을 이용한 자동화 및 부품 조립&가공라인을 자동화한 솔루션
이 적용사례는 All picker gripper 을 이용한 자동화 및 부품 조립&가공라인을 자동화한 솔루션입니다. All picker gripper는 이름 그대로 어떠한 물체도 피킹이 가능한 그리퍼이며, 작업물에 구멍이 뚫려있어 불안정한 상황에서도 안정적으로 피킹을 할 수 있습니다.
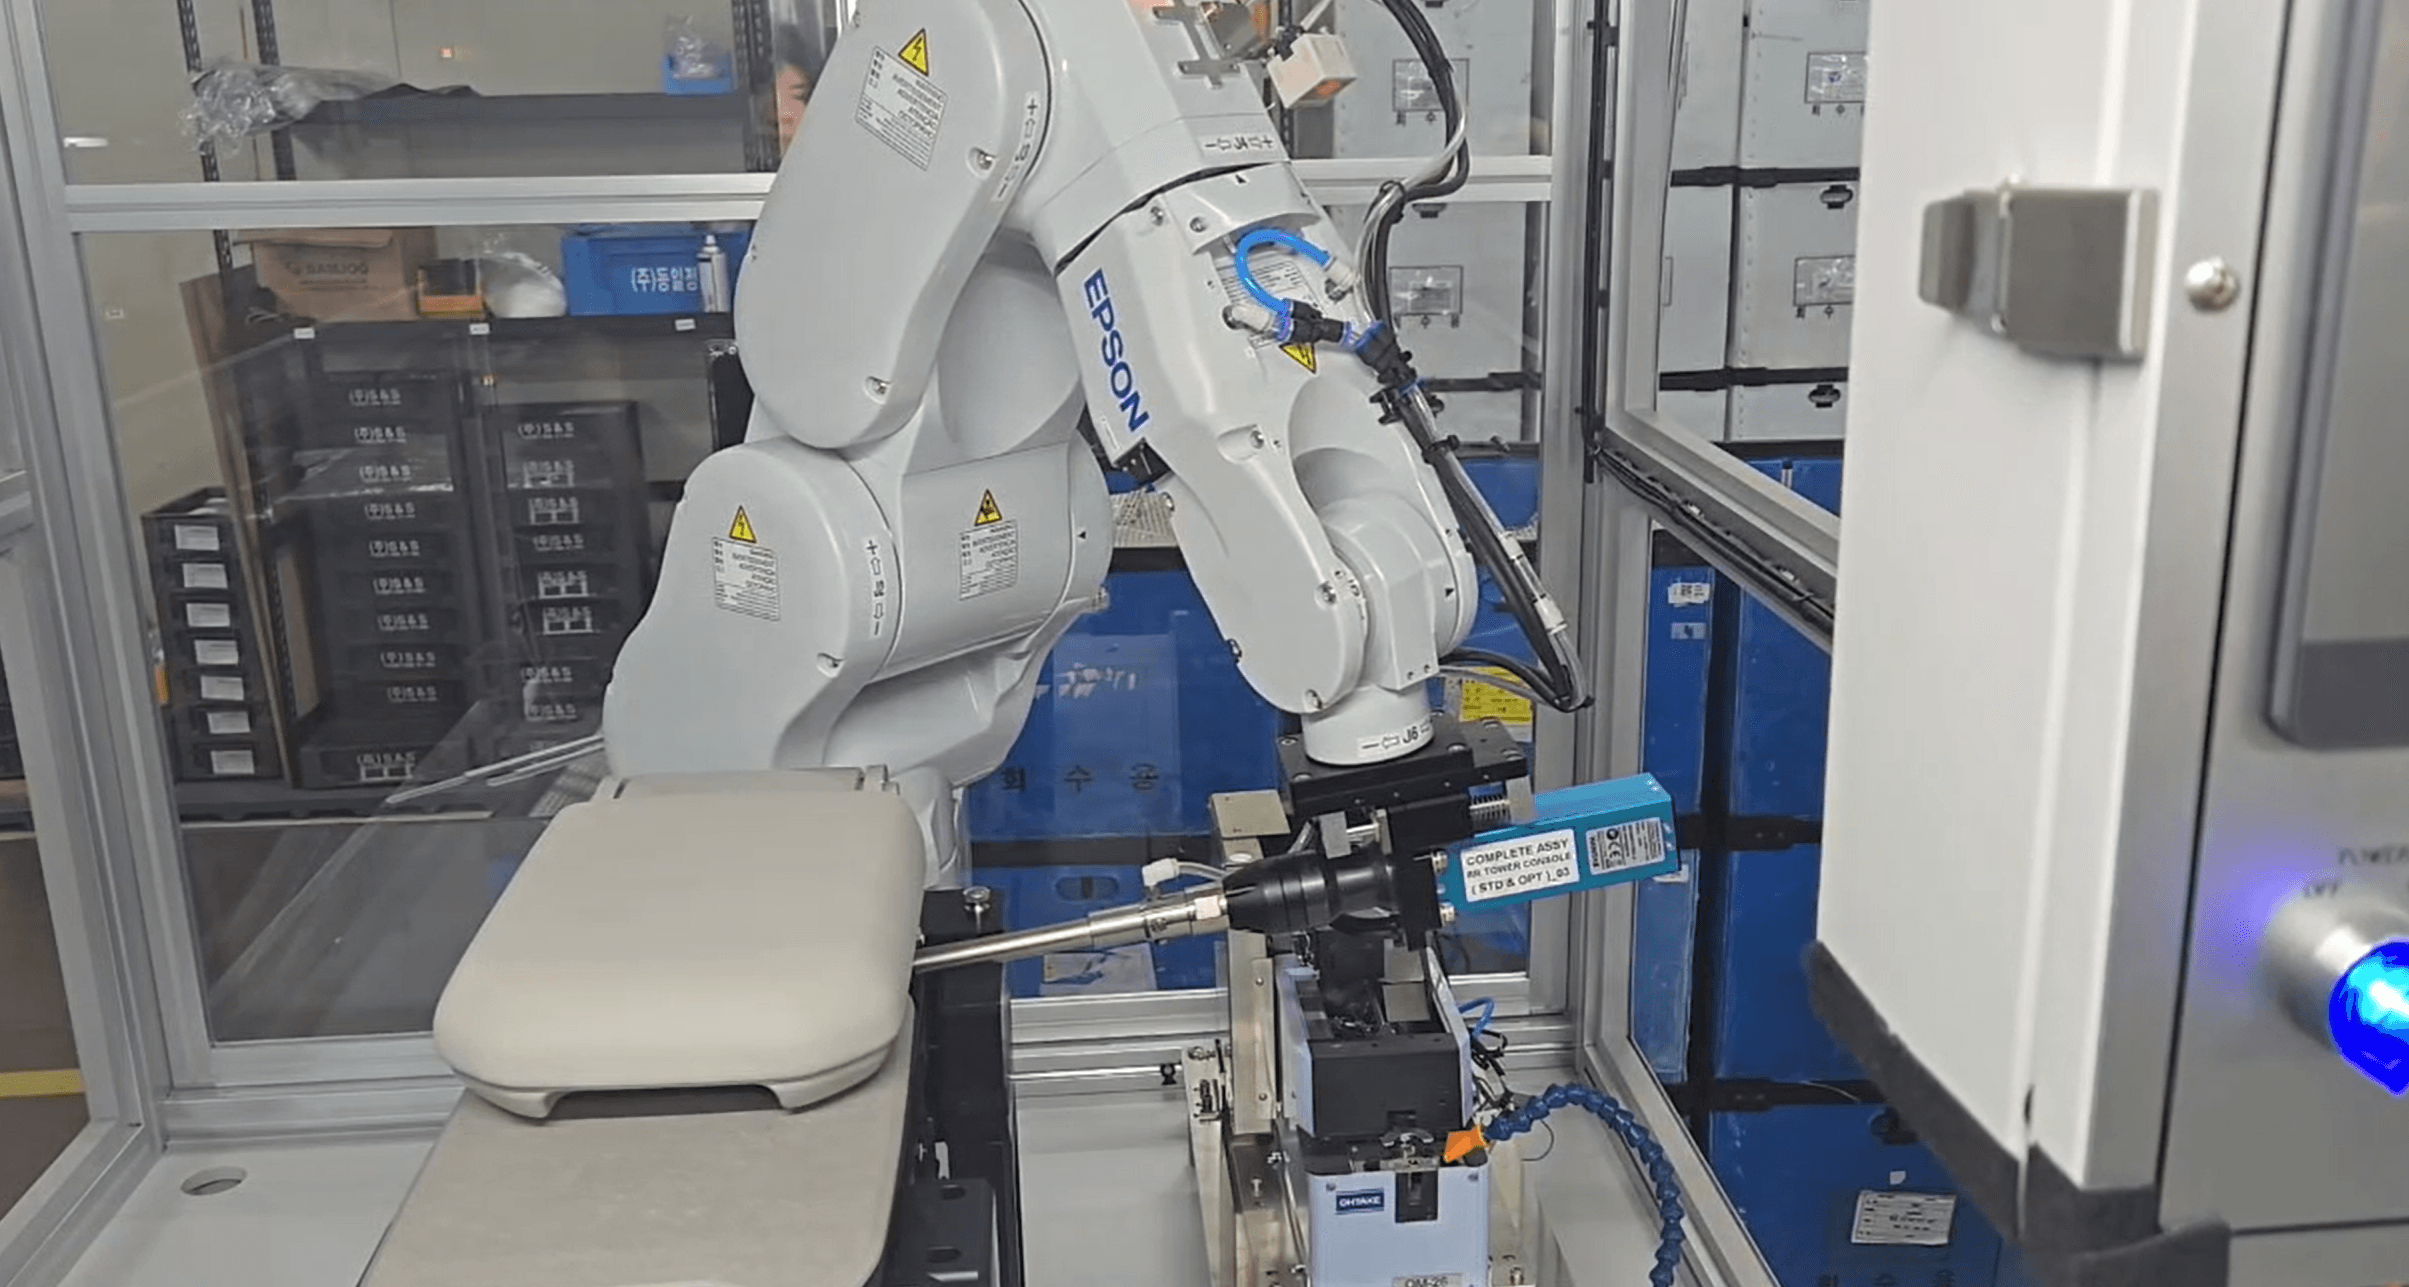
EPSON(엡손) 스카라로봇으로 전기차 콘솔 조립 자동화 완벽 구축! 🦾
기아 자동차에서 새롭게 출시한 SUV형 전기차에 들어가는 콘솔 파츠의 자동화 조립라인을 빅웨이브로보틱스(마로솔에서) 구축. 기존의 콘솔 조립 라인은 수작업으로 평균 40~60명의 많은 인원을 투입하여 조립하는 대규모 조립 라인이며, 자동화로 수행한 레퍼런스가 없어, 공간 확보, 조립 인원 모집 등 환경 구축이 어려움이 있었고, 그 과정에서 잦은 인원 교체와 그로인한 숙련도 이슈로 인하여 생산성 확보가 어려운 상태였으나, 이를 해소하기위하여 일부 인원을 로봇으로 대체하여 인력난을 해결하고, 수시로 바뀌는 작업자에 대응하여 생산성을 꾸준히 확보함.
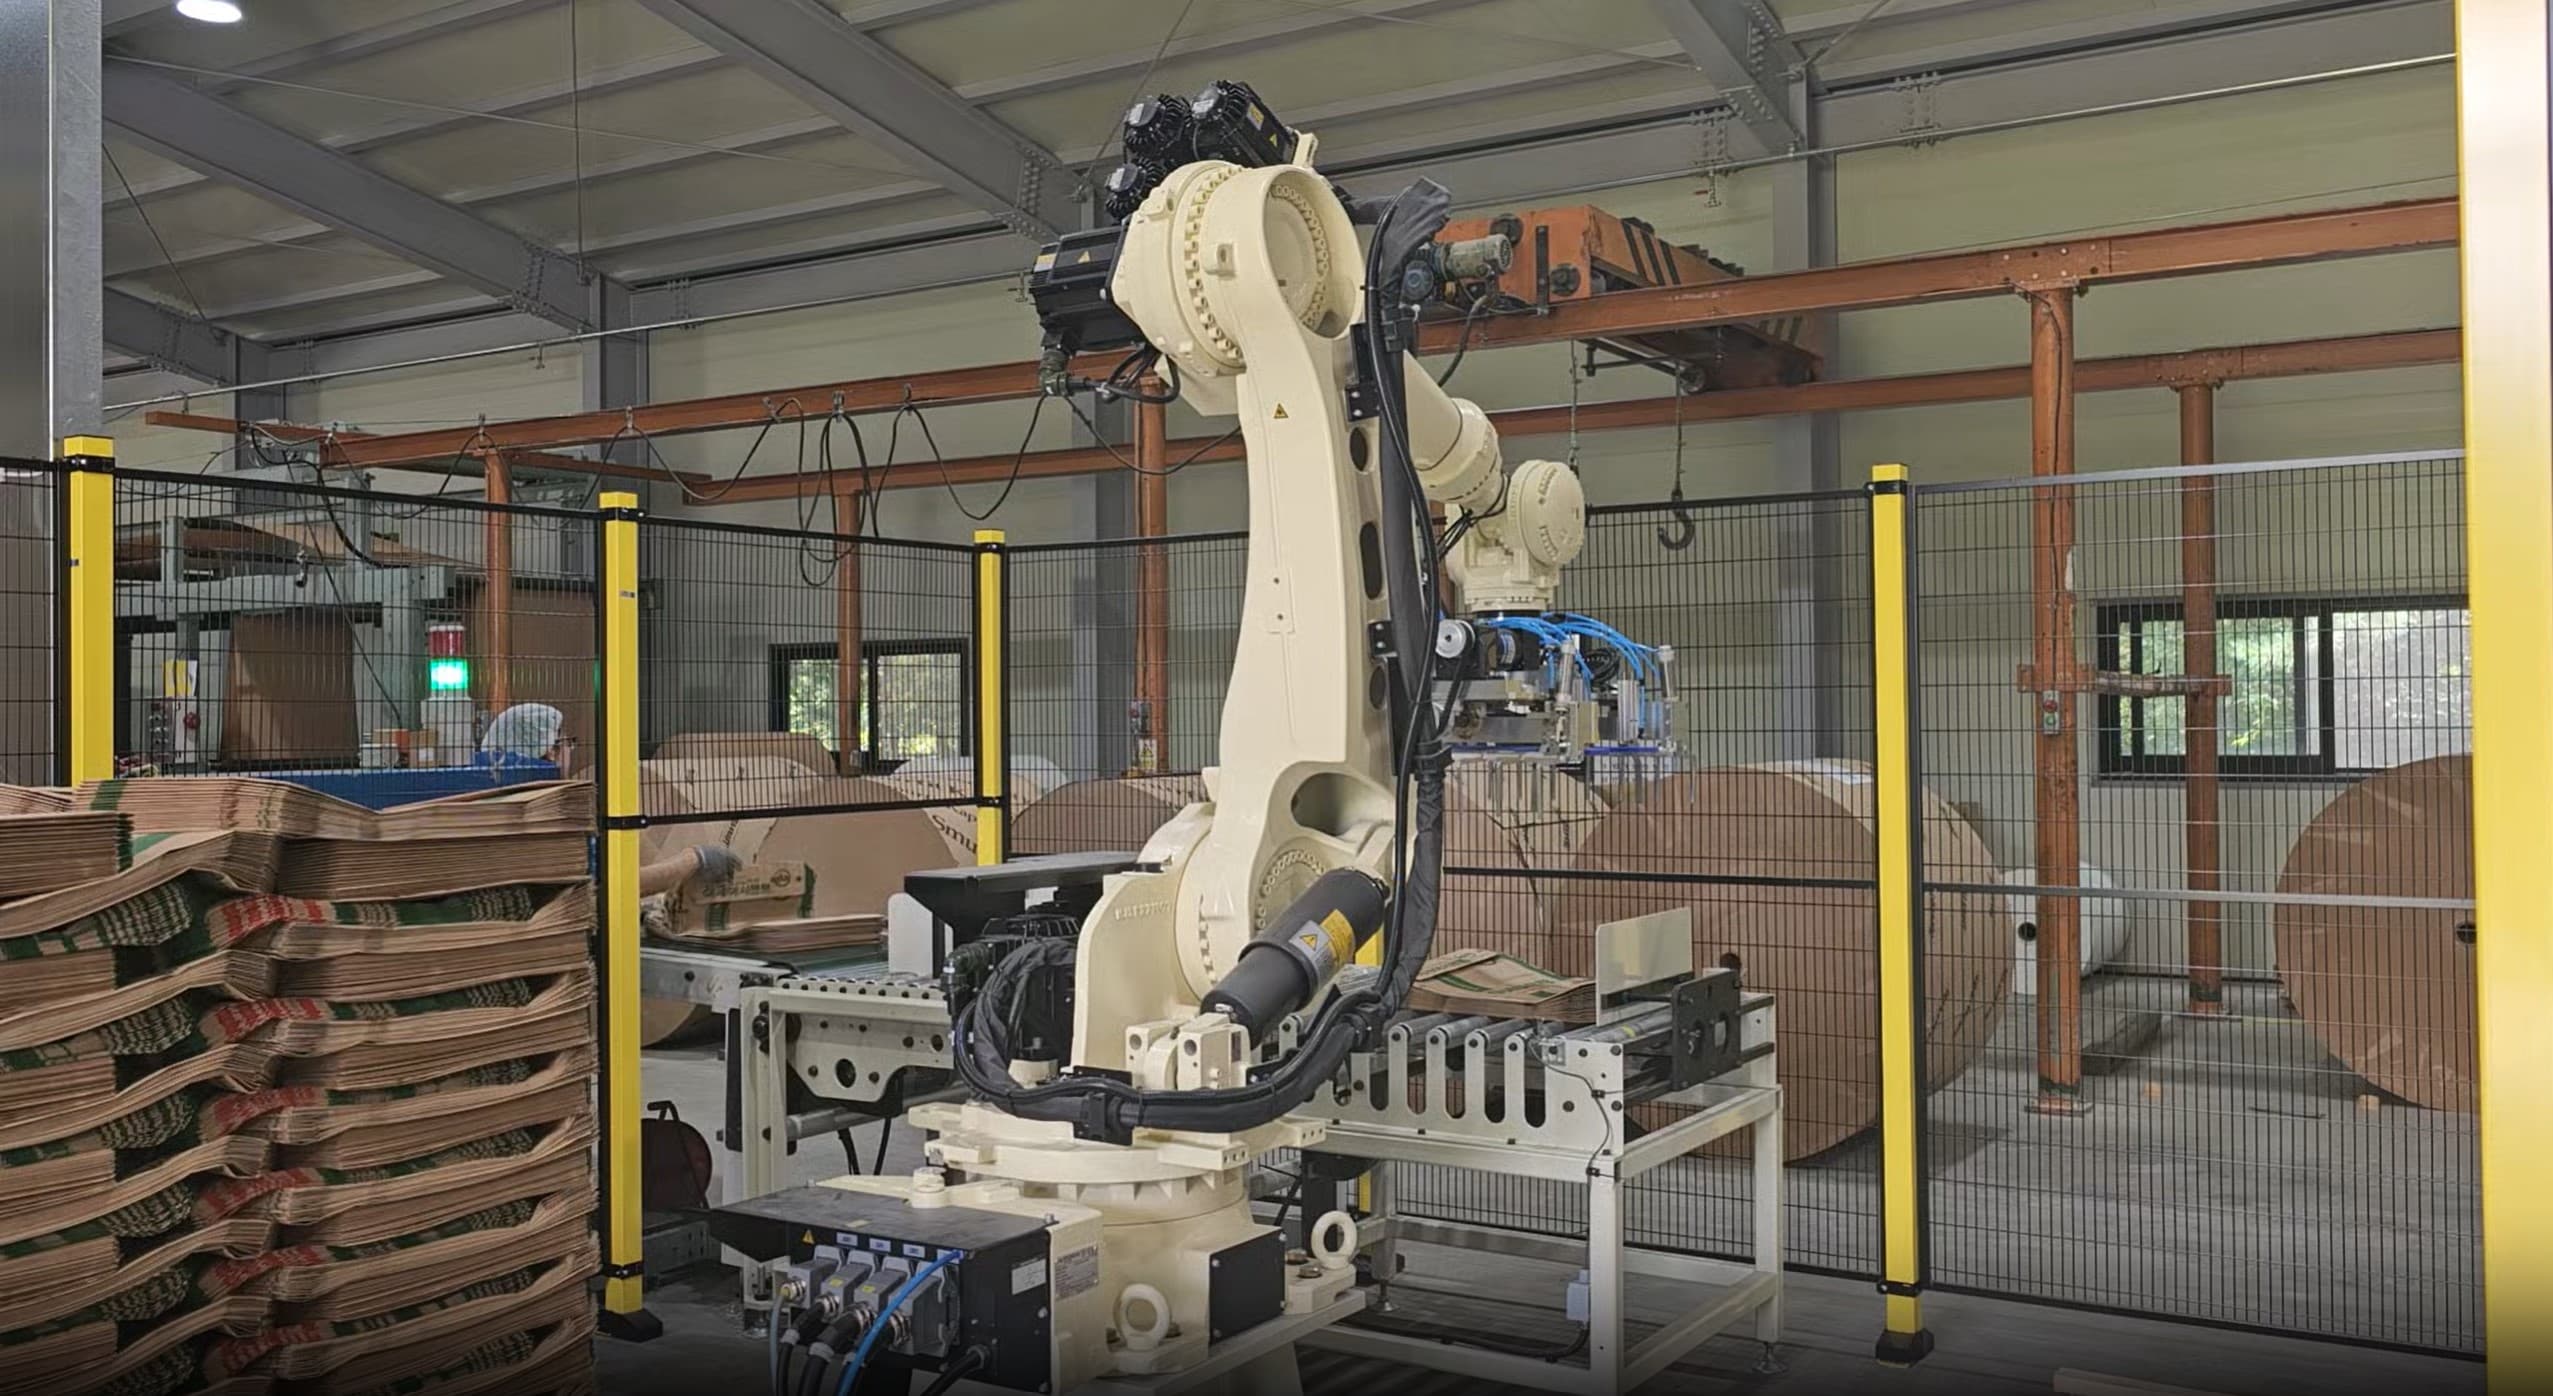
현대로보틱스 HS220을 활용한 포대 팔레타이징 솔루션
이 적용사례는 현대로보틱스 HS220에 자체 개발한 OP system을 접목하여 종이 포대를 팔레타이징하는 솔루션입니다. 자체 개발한 OP system은 팔레트 사이즈, 포장재 특성에 따라 유연하게 설정하여 효율적으로 사용할 수 있습니다. 특히 다년간의 포대 제작 설비 납품 경험을 토대로 작업장에서 안정적으로 작동하는 팔레타이징 시스템을 책임 구현하였습니다.
공정 레이아웃
이 산업용로봇은 두산 협동로봇 M0609 5대를 활용하여 수도꼭지 전 공전 조립을 자동화한 조립자동화 솔루션입니다.
수 많은 작업자들이 투입되어 일일이 조립하던 작업을 협동로봇과 컨베이어를 활용하여 전공정에 대해 연속적인 생산이 가능하게 되었습니다.
기존 5명 작업자가 일 1천여개 생산하던 것으로 자동화를 통해 작업자 2명 투입으로도 1.2천개 생산이 가능하여 생산성이 크게 개선되었습니다.
구성요소
| 로봇 | 로봇 : 두산 협동로봇 M0609 5대;
- 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 6kg, 반복정밀도 ± 0.05mm, 작업반경 900mm, 중량 27Kg |
|---|---|
| 주변기기 | 툴:
방향전환 밸브 조립용 3죠(Jaw) 공압밸브 (1번 로봇) ;
배관 연결 너트 삽입용 평행(Parallel) 그리퍼 2EA (2번 로봇) ;
유량 조절 밸브 조립용 3죠 공압밸브 (3번 로봇) ;
유량 조절 밸브 누수 테스트용 공압 밸브 (4번 로봇) ;
유량 조절 핸들 조립용 평행 그리퍼 (5번 로봇) ;
주변기기:
로봇 베이스(전장 판넬 및 로봇 컨트롤러 포함) ;
방향전환 밸브 조립용 스크류 체결기 ;
(온수/냉수) 배관 연결 플러그 조립 스크류 체결기 ;
유량 조절 누수 테스트 장치 ;
유량 조절 핸들 조립 핀 삽입 장치 ;
컨베이어 ;
조립 지그 리프팅 장치 ;
수도꼭지 조립용 지그 |
작업순서
| STEP 1. | 수도꼭지 방향전환 밸브 플러그 조립(1번 로봇) |
|---|---|
| STEP 2. | (온수/냉수) 배관 연결 플러그를 스크류 체결기에 로딩(2번 로봇) |
| STEP 3. | 수도꼭지에 (온수/냉수) 연결 너트 조립 |
| STEP 4. | 유량 조절 밸브 삽입(3번 로봇) |
| STEP 5. | 유량 조절 밸브 고정용 너트 삽입(3번 로봇) |
| STEP 6. | 유량 조절 밸브 고정 너트 체결 |
| STEP 7. | 유량 조절 누수 테스트 |
| STEP 8. | 유량 조절 핸들 삽입 |
| STEP 9. | 유량 조절 핸들 고정용 핀 삽입 |
| STEP 10. | 조립 완료 및 배출 |
특장점
생산 효율 개선 및 품질 향상
유휴를 최소화한 연속 작업 수행으로 생산 효율 개선
전수 검사 수행으로 불량률 최소화
관리 포인트 최소화로 작업자 투입수 5명에서 2명으로 축소
작업 안전성 확보
0.2Nm의 해상도를 가진 토크 센서가 6축에 장착되어 있어 전방위 민감한 충돌에도 반응하여 작업 정지 가능
제품 피킹, 언로딩시 외력에 따라 부드럽게 반응하는(충격량을 최소화하는) 순응제어 로직 적용
컴팩트한 설치
컴팩트한 협동로봇을 활용하여 로봇 설치로 인한 소요 공간 최소화
전 공정 자동화 수행에 2mx6m 공간 소요
손쉬운 작업 티칭
직접 교시 방식을 활용하여 로봇암을 직접 이동시켜 티칭 가능
토크센서를 활용한 순응제어(Compliance Control)을 활용하여 삽입하거나 미는 작업 등 부드럽게 수행 가능
도입효과
| 주요지표 | 1(기존) 작업자 5명 1일 약 1천개 생산(인당 2백개)
(개선) 작업자 2명 인당 6백개 생산 |
|---|---|
| 도입기업 피드백 | 고객의 수요가 늘어나고 요구조건이 다양해지다 보니 공정수와 작업량도 늘었습니다. 연속 대량 생산이 필요한 공정을 협동로봇을 활용하여 자동화를 적용하니 생산성이 늘어나 수요에 맞춰 공급량을 늘릴 수 있게 되었습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
솔루션에 사용된 로봇이 궁금하다면?
추천 솔루션
All picker gripper을 이용한 자동화 및 부품 조립&가공라인을 자동화한 솔루션
이 적용사례는 All picker gripper 을 이용한 자동화 및 부품 조립&가공라인을 자동화한 솔루션입니다. All picker gripper는 이름 그대로 어떠한 물체도 피킹이 가능한 그리퍼이며, 작업물에 구멍이 뚫려있어 불안정한 상황에서도 안정적으로 피킹을 할 수 있습니다.
EPSON(엡손) 스카라로봇으로 전기차 콘솔 조립 자동화 완벽 구축! 🦾
기아 자동차에서 새롭게 출시한 SUV형 전기차에 들어가는 콘솔 파츠의 자동화 조립라인을 빅웨이브로보틱스(마로솔에서) 구축. 기존의 콘솔 조립 라인은 수작업으로 평균 40~60명의 많은 인원을 투입하여 조립하는 대규모 조립 라인이며, 자동화로 수행한 레퍼런스가 없어, 공간 확보, 조립 인원 모집 등 환경 구축이 어려움이 있었고, 그 과정에서 잦은 인원 교체와 그로인한 숙련도 이슈로 인하여 생산성 확보가 어려운 상태였으나, 이를 해소하기위하여 일부 인원을 로봇으로 대체하여 인력난을 해결하고, 수시로 바뀌는 작업자에 대응하여 생산성을 꾸준히 확보함.
현대로보틱스 HS220을 활용한 포대 팔레타이징 솔루션
이 적용사례는 현대로보틱스 HS220에 자체 개발한 OP system을 접목하여 종이 포대를 팔레타이징하는 솔루션입니다. 자체 개발한 OP system은 팔레트 사이즈, 포장재 특성에 따라 유연하게 설정하여 효율적으로 사용할 수 있습니다. 특히 다년간의 포대 제작 설비 납품 경험을 토대로 작업장에서 안정적으로 작동하는 팔레타이징 시스템을 책임 구현하였습니다.